教學指南總覽
Advantech Robotic Suite 提供一套結構化的學習路徑,從 ROS 2 基礎開始,逐步延伸至 Mobility、Manipulation、Sim to Real 與 Real to Real 工作流程,協助您建立機器人應用。
您可以依照自己的經驗與應用需求,從本頁選擇適合的起點。
建議學習路徑
| 階段 | 主題 |
|---|---|
| 基礎 | ROS 2 與機器人基礎 |
| 應用方向 | 移動機器人、機械手臂、模擬到實機與實機到實機 |
| 整合應用 | Add-on SDK 與實例分享 |
- 先從 ROS 2 開始,熟悉開發與視覺化工具。
- 接著閱讀機器人基礎,了解從感測到動作的完整流程。
- 選擇適合的應用方向:
- 當需要整合服務或建立完整應用時,可進一步探索 Add-on SDK 與 實例分享。
機器人基礎
了解自主機器人常見的軟體工作流程:
Sensing -> Perception -> Planning -> Action
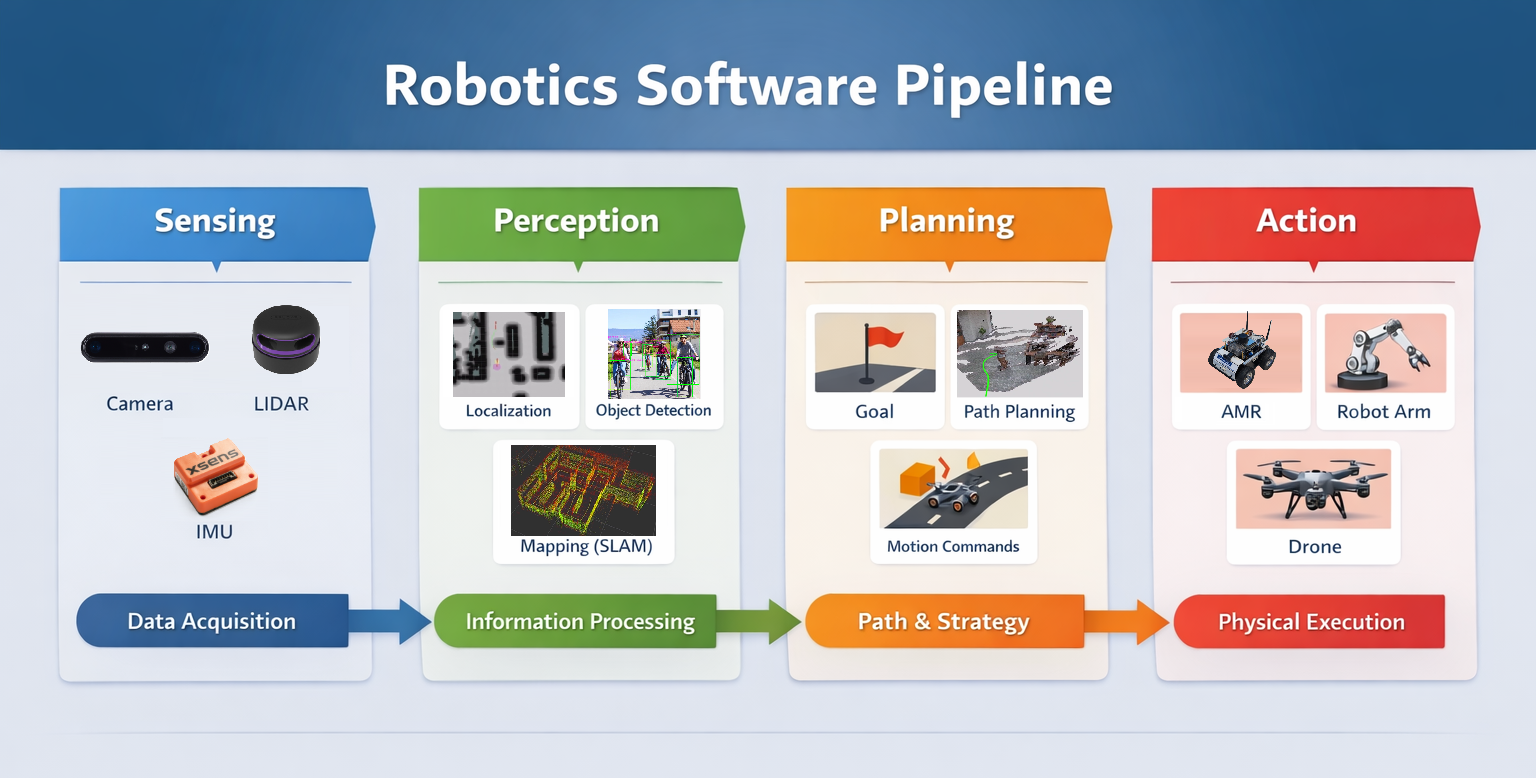
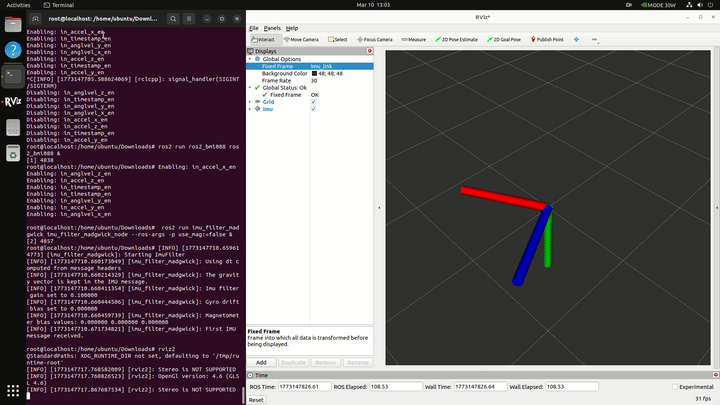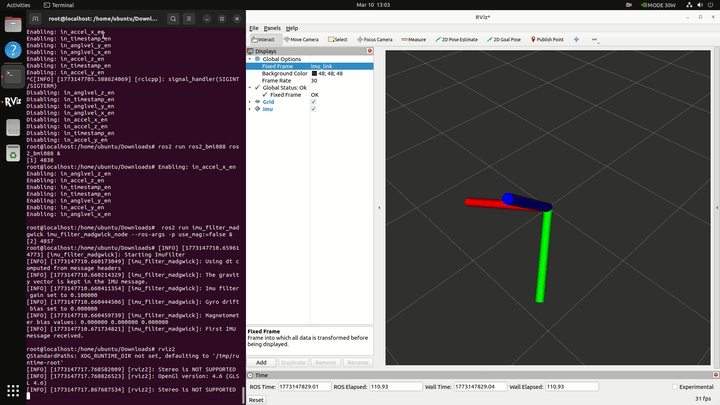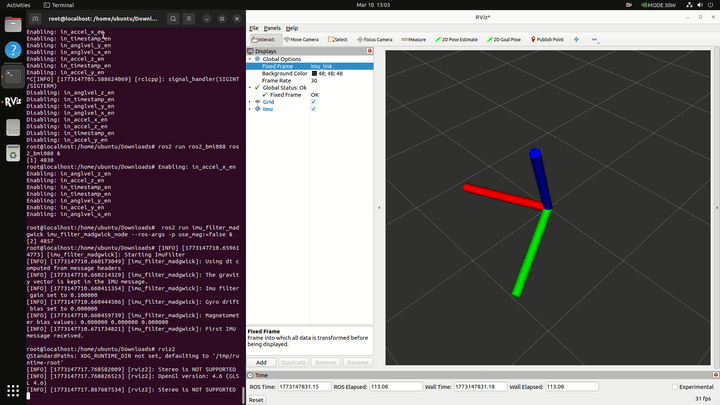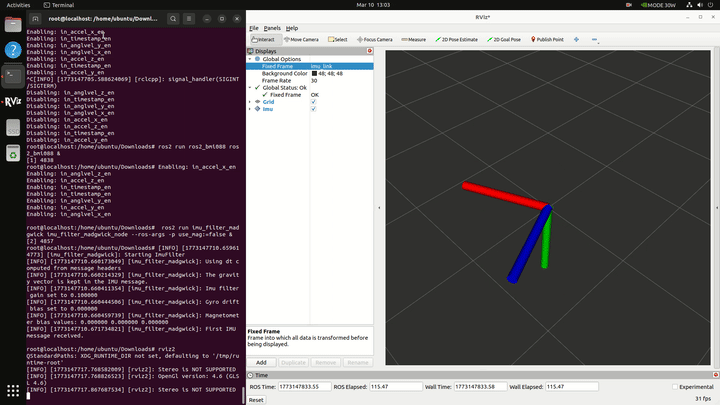
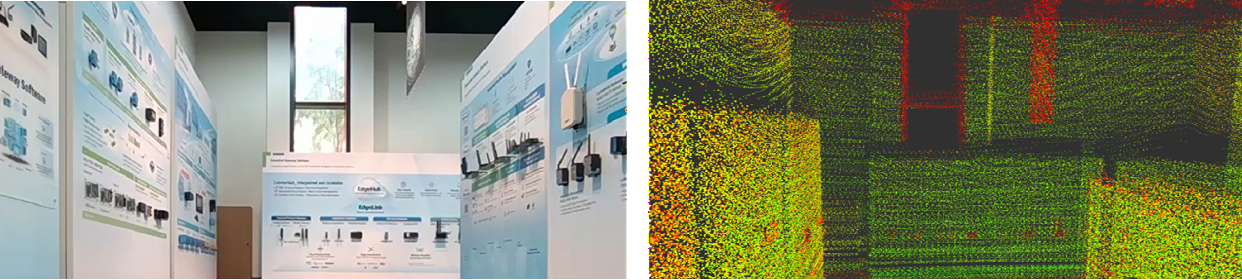
- 感知 (Sensing): 從相機、LiDAR、IMU 與其他感測器取得原始資料。
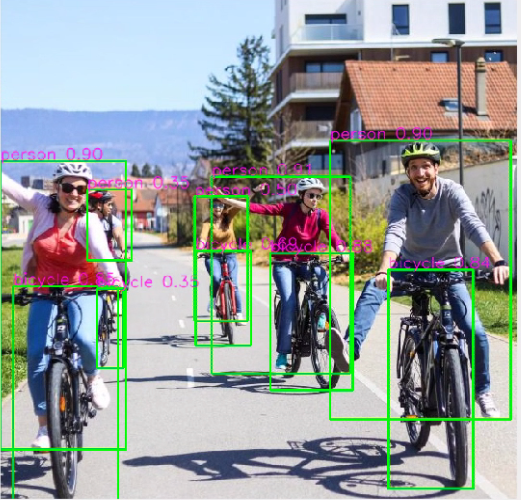
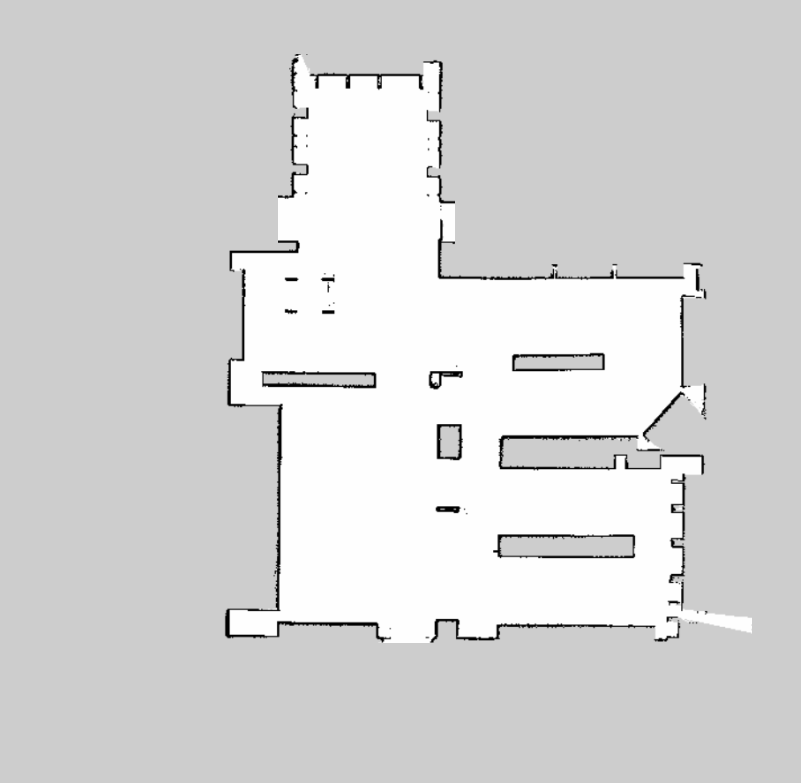
- 洞察 (Perception): 將感測器資料轉換為有意義的資訊,例如物件、地圖與機器人 Pose。
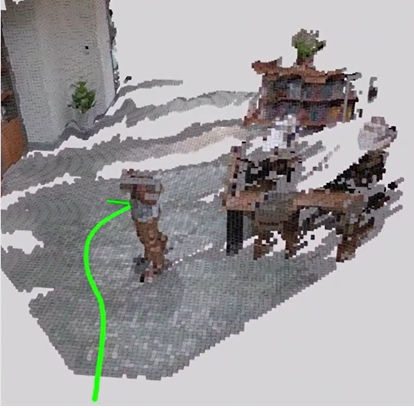
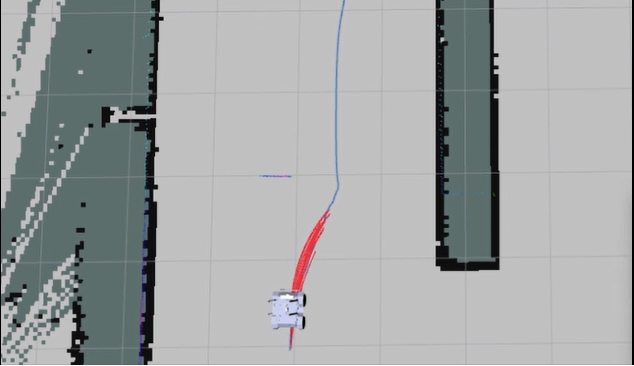
- 規劃 (Planning): 產生決策、路徑與運動策略。
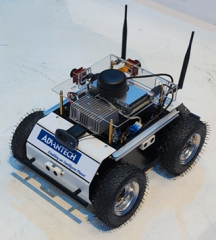
- 執行 (Action): 透過 Robot Controller 與硬體執行控制指令。
應用方向
完成基礎內容後,可以依照您的應用需求選擇對應的學習方向。
移動機器人
了解移動式機器人如何使用不同的感測器與軟體元件來理解環境並進行移動。
- 2D LiDAR 移動機器人 - 使用 2D Laser Scan 進行室內建圖與導航
- 3D LiDAR 移動機器人 - 使用 3D 感知處理複雜環境
- 3D 相機移動機器人 - 使用3D相機進行導航與障礙物偵測
- 機器人視覺 - 使用 AI 與多感測器進行環境理解
機械手臂
了解感知、位置估算、運動規劃與控制如何在機器手臂應用中協同運作。
Object Perception
        |
        v
Pose Estimation
        |
        v
Motion Planning
        |
        v
Arm Action
- 物件感知 - 從相機資料中偵測並辨識目標物件
- 姿態估測 - 將偵測結果轉換為機器人可使用的 3D Pose
- 運動規劃 - 產生有效且經過碰撞檢查的機器人運動軌跡
- 機器手臂動作 - 執行並監控機器手臂與 Gripper 指令
Sim to Real:模擬到實機
在 Isaac Sim 中錄製示範、透過 SDG 生成訓練資料,再訓練模型並於實體機器人上驗證。
Real to Real:實機到實機
使用實體 Leader、Follower 與相機錄製示範,再訓練模型,於實際設備上完成驗證與部署。
SDK
使用 Robotic Suite Add-on Service,將機器人應用與硬體及工業系統進行整合。
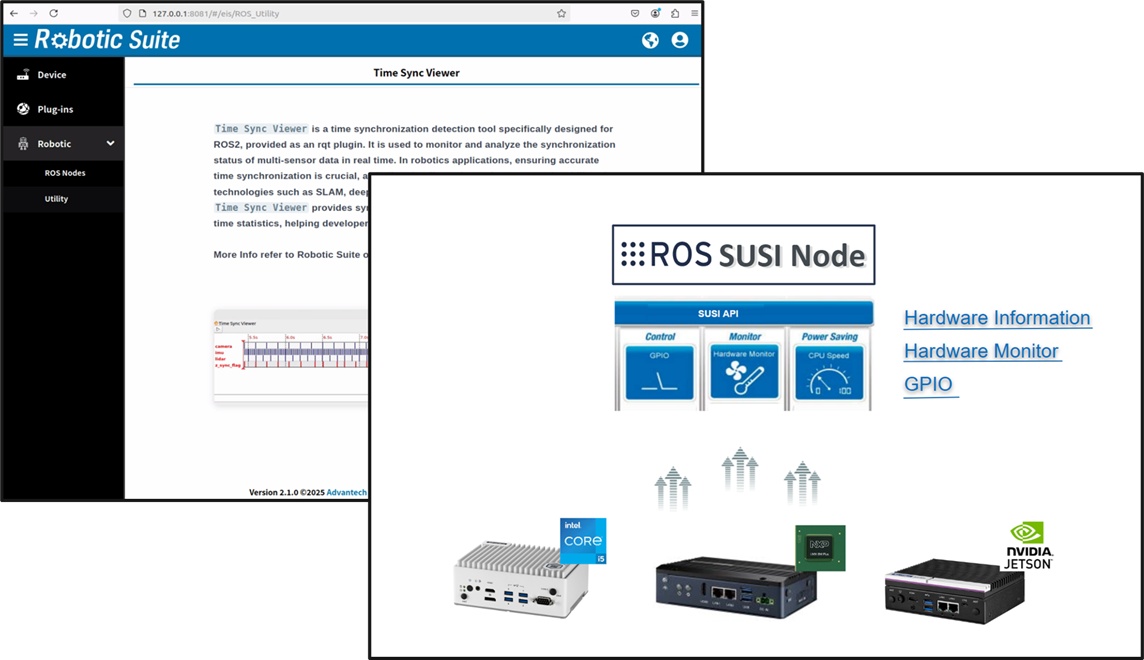
- SUSI 硬體監控與控制
- Modbus 通訊
- OPC UA 通訊
- 時間同步
- Advantech ROS 2 資料格式
實例分享
ASR-A701DVK
以下是一個使用 Advantech Robotic Suite 搭配 ASR-A701DVK 的實際案例:
-
使用 ASR-A701DVK 進行機器人開發
MakerPRO 的這篇文章提供 ASR-A701DVK 的實機開箱與介紹,並說明如何使用 Advantech Robotic Suite 建立機器人應用。
文章也介紹了開發者如何透過預先整合的環境快速開始開發,其中包含 ROS 2 與可直接使用的範例。
閱讀完整文章:
Developing AI Robots Using ASR-A701DVK