軟體總覽
本節提供 Robotic Suite 的安裝指引、下載資源、版本紀錄、範例程式與開發工具。
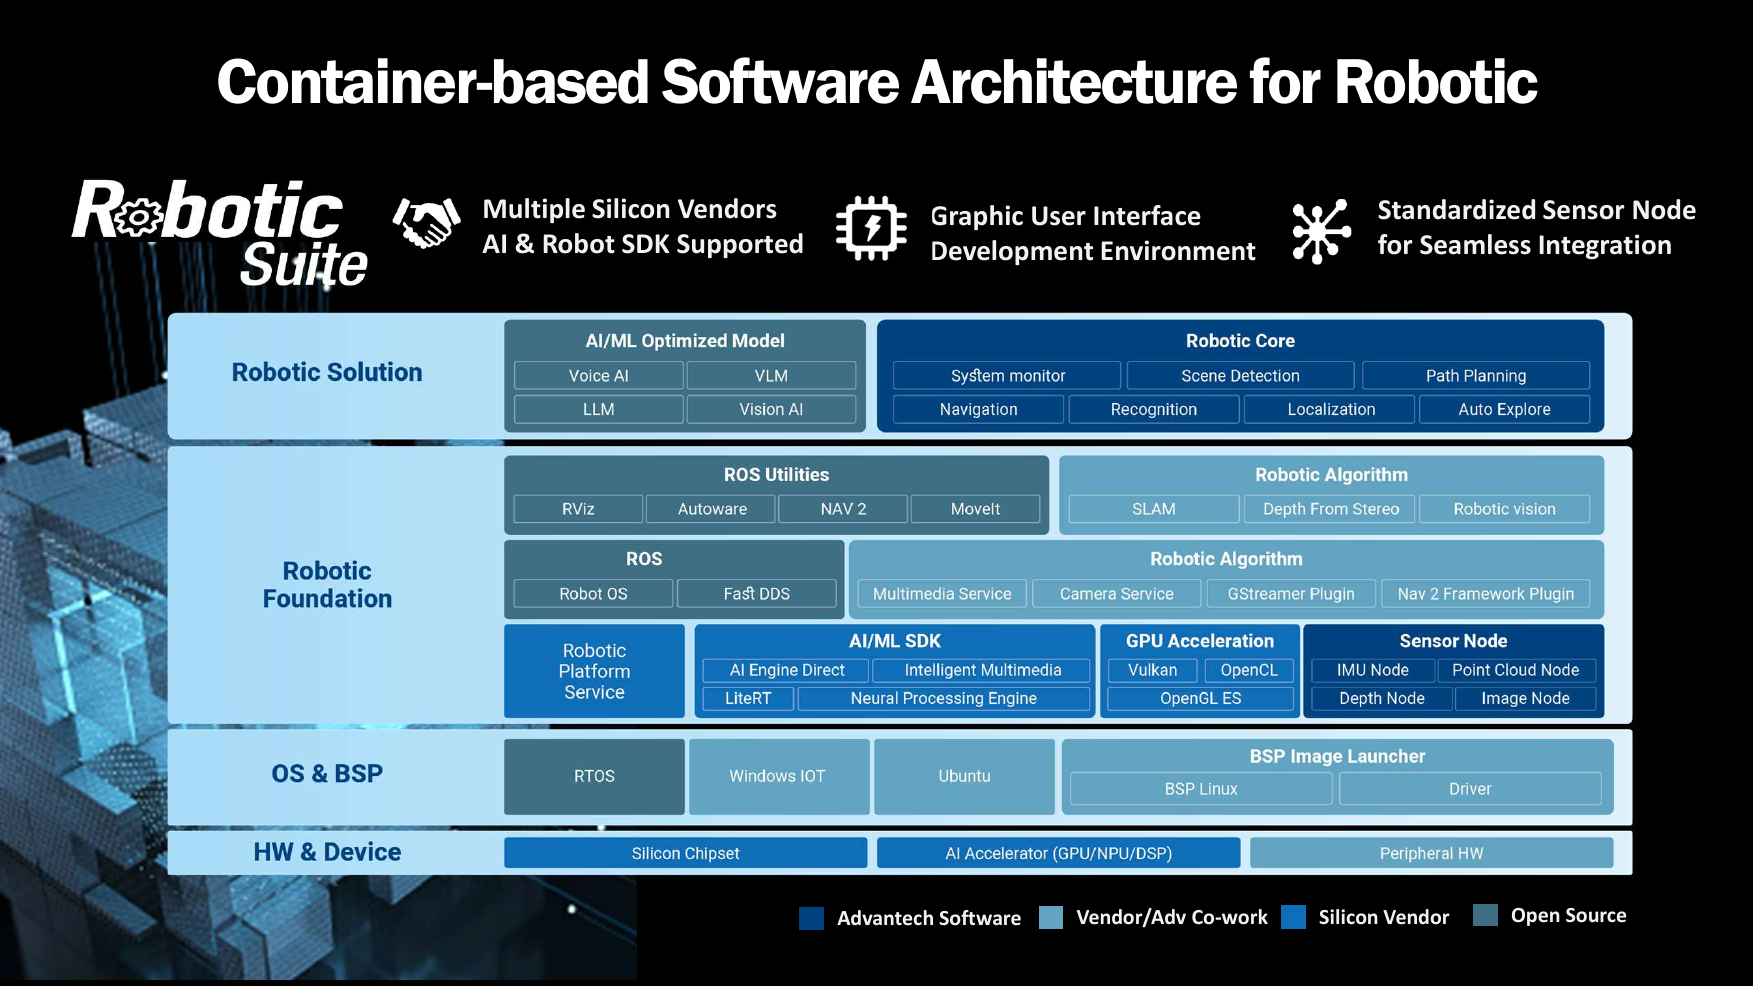
範例示範
收錄可立即執行的教學用範例,展示常見的機器人流程,分為:
-
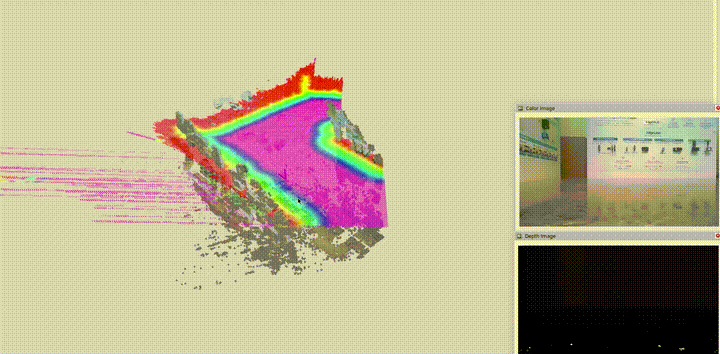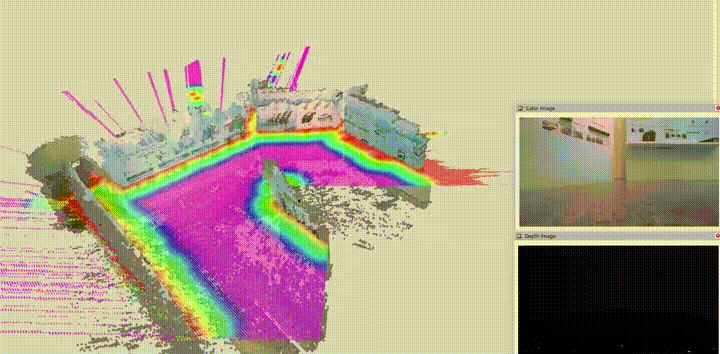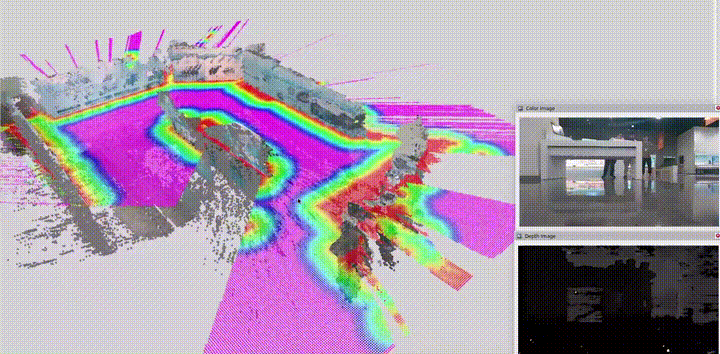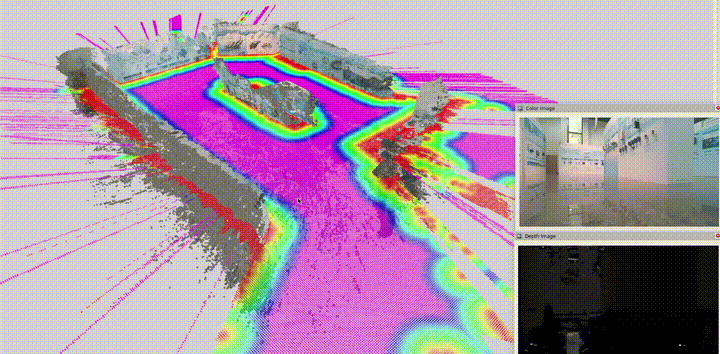
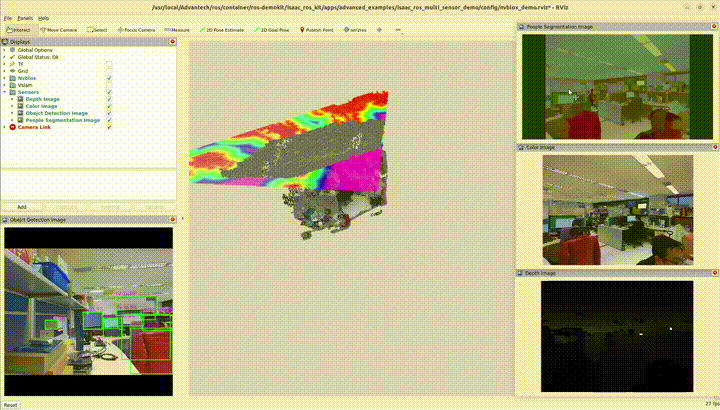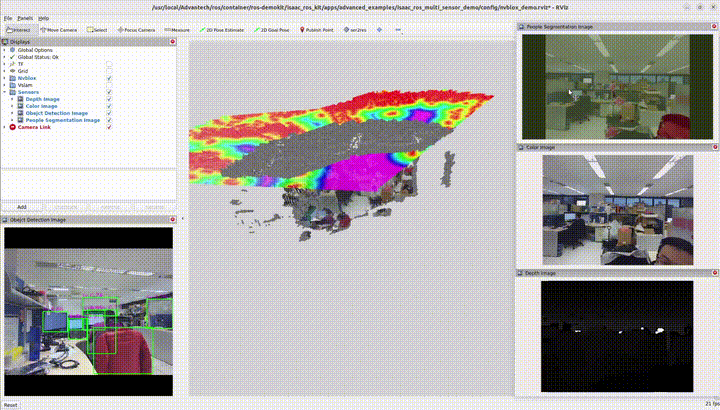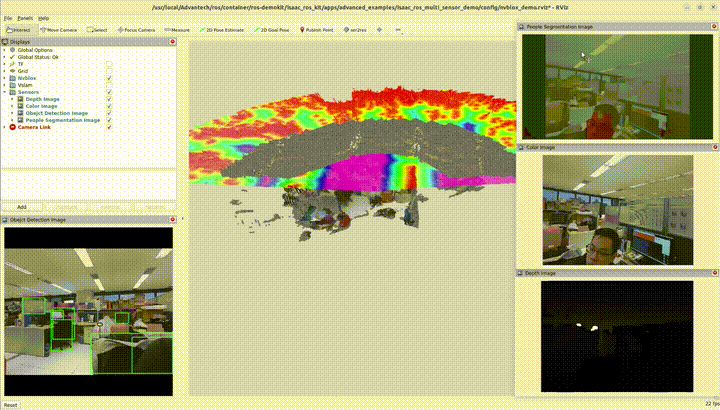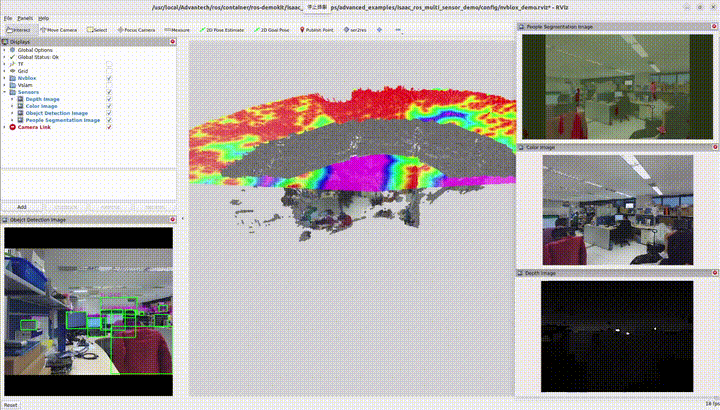
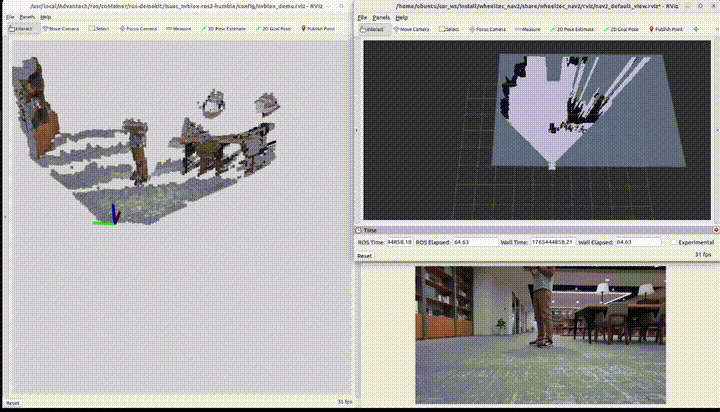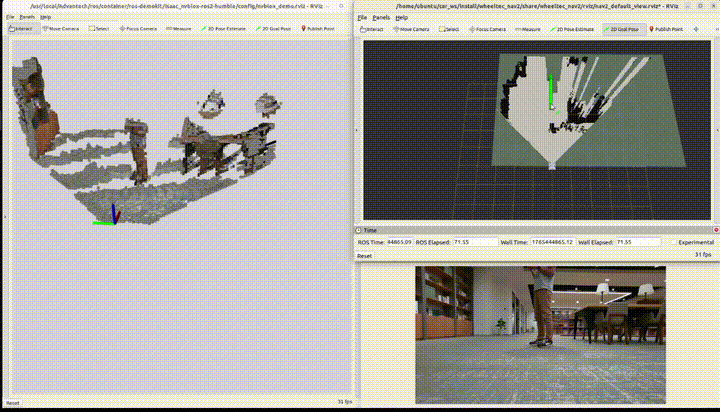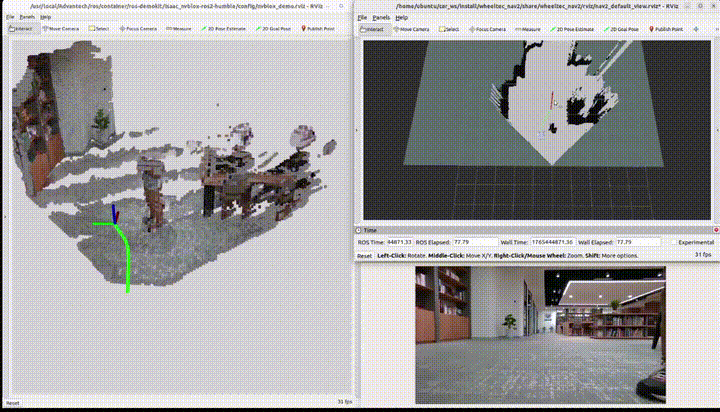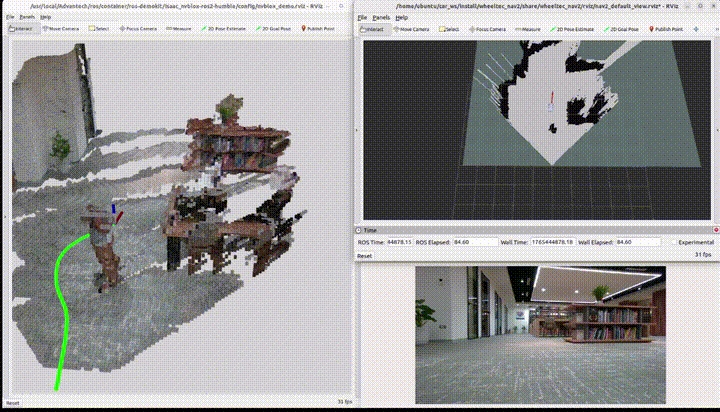
ISAAC ROS — 利用 NVIDIA Isaac ROS 的 GPU 加速感知工作流程
-
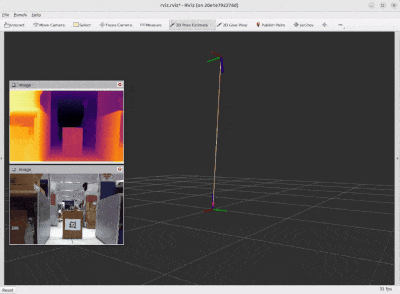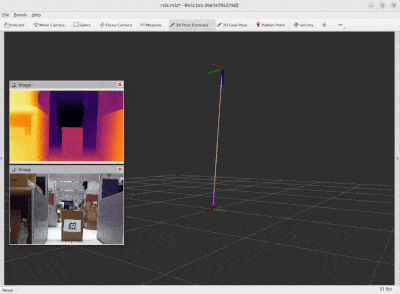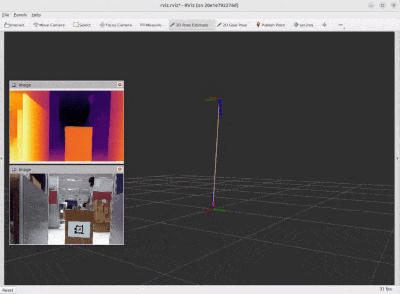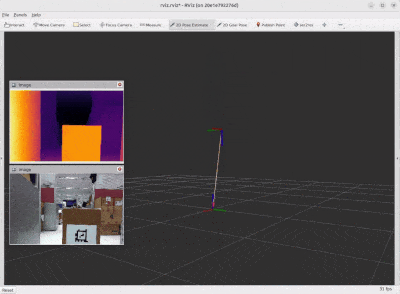
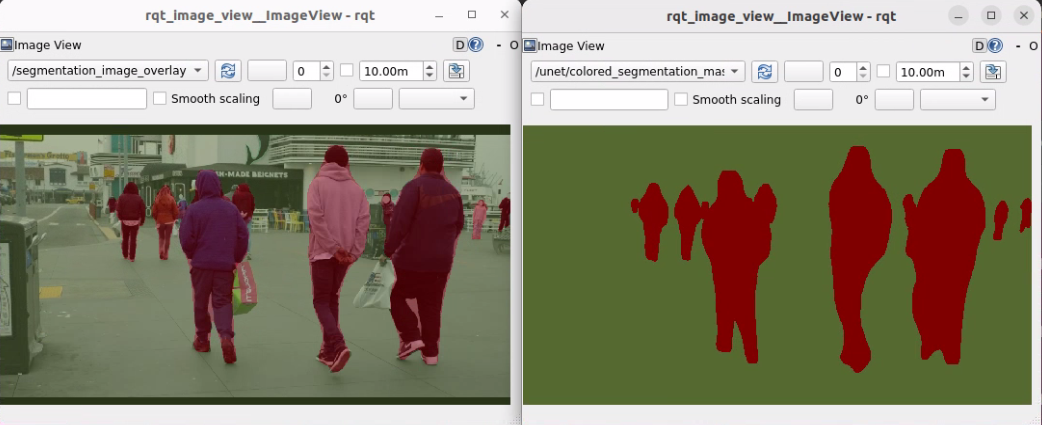
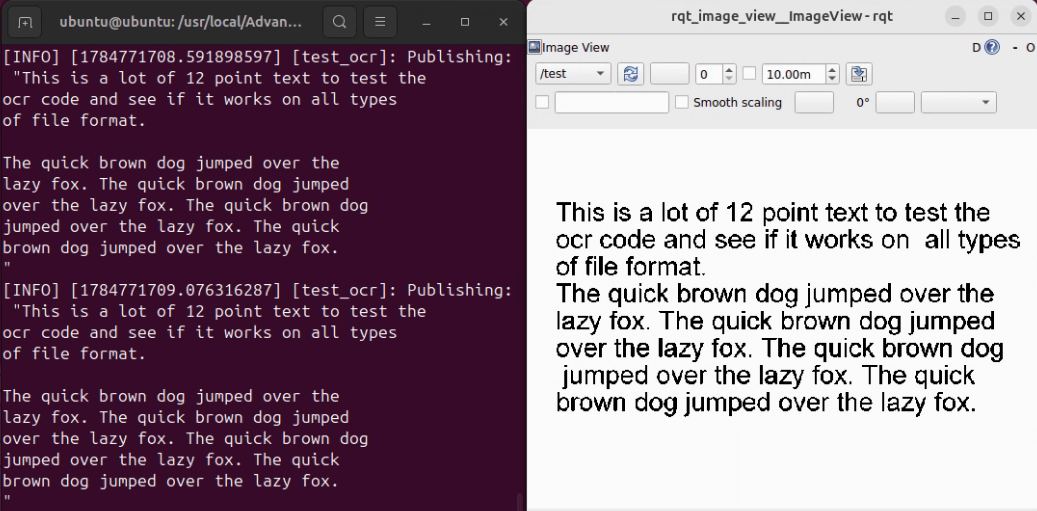
QIR ROS — 提供 Qualcomm 加速的感知工作流程與教學應用,展示多個 QIR ROS SDK 套件如何共享感測器資料並協同運作。
-
ROS Base — 以 ROS 2 為核心,涵蓋建圖、定位與導航
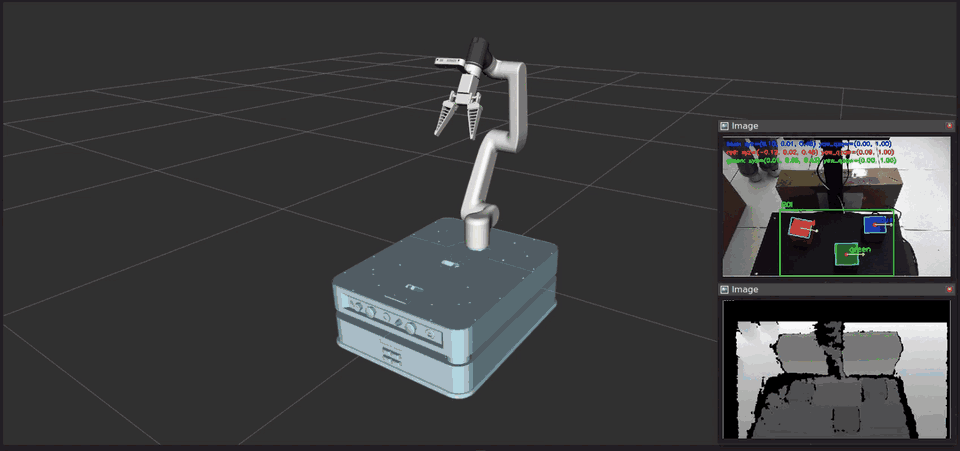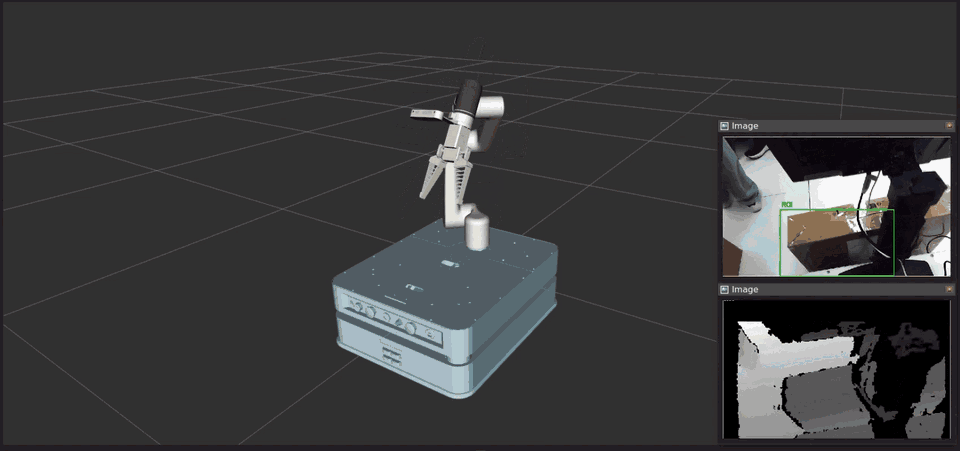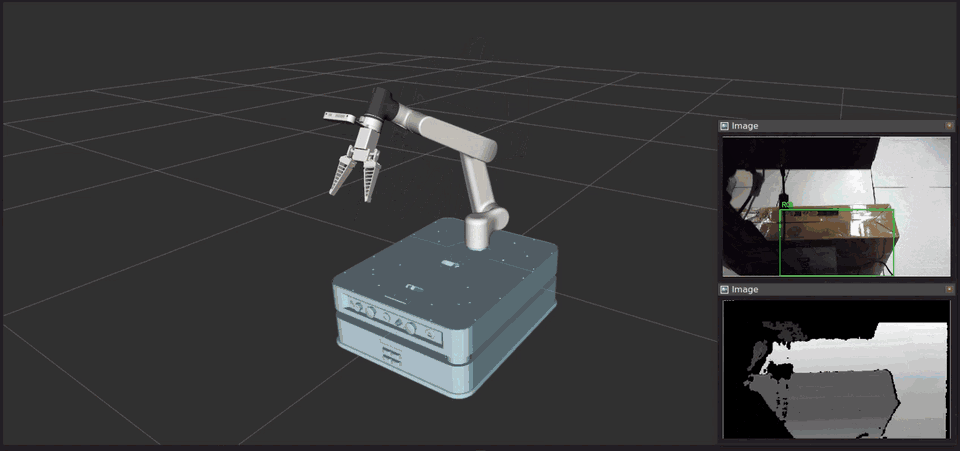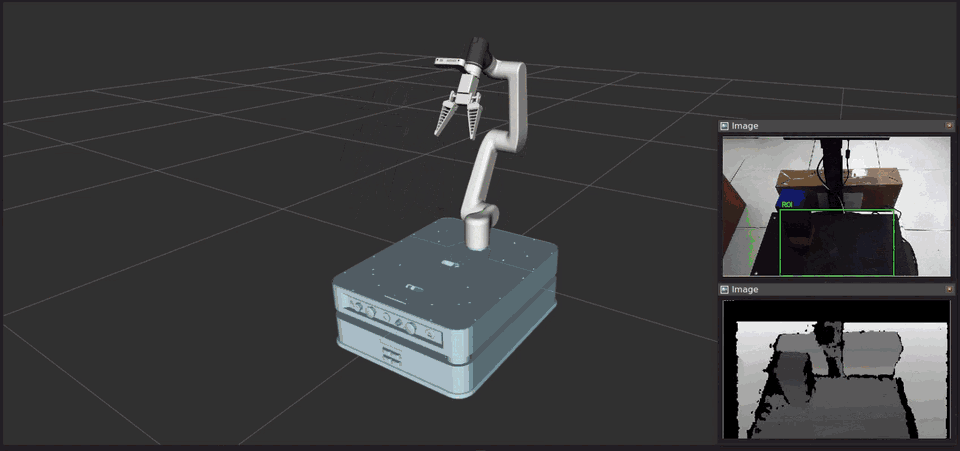
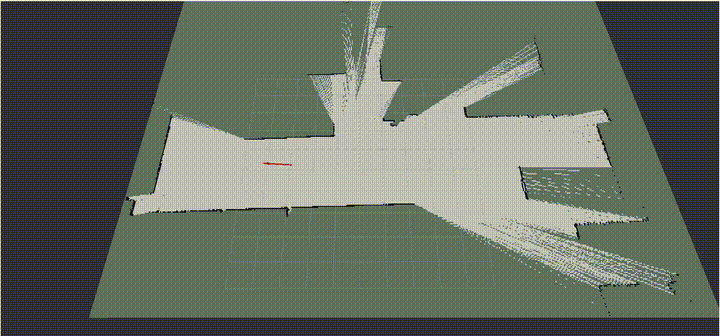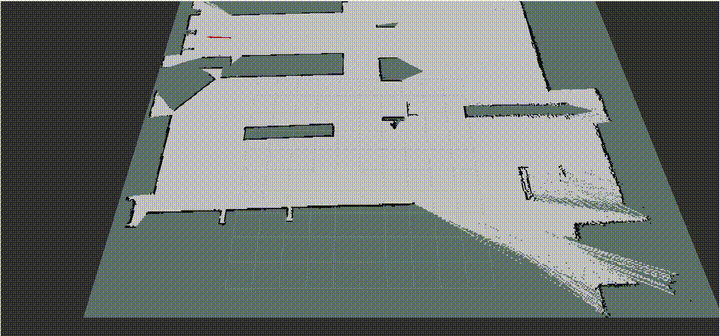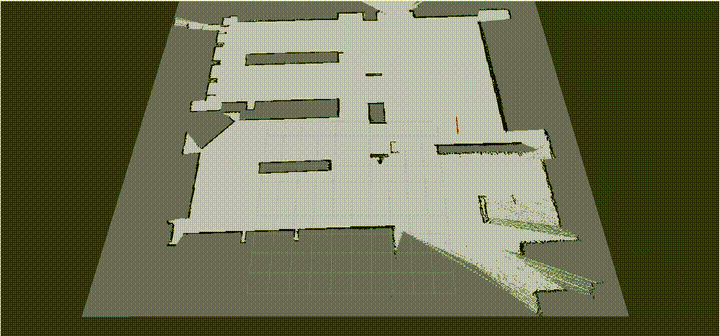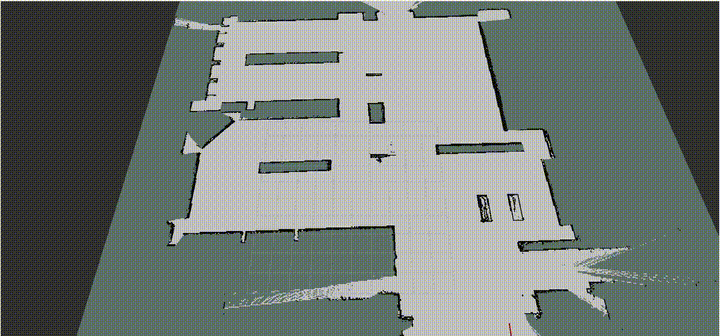
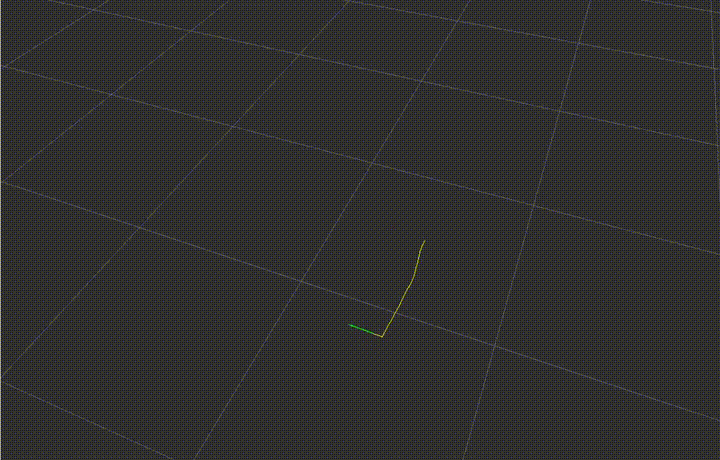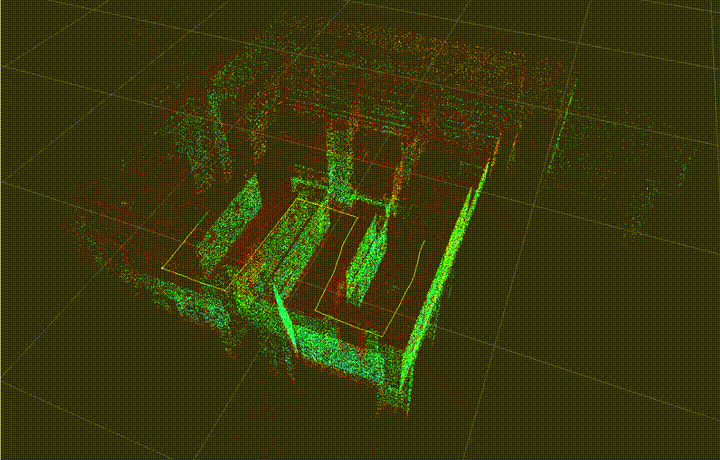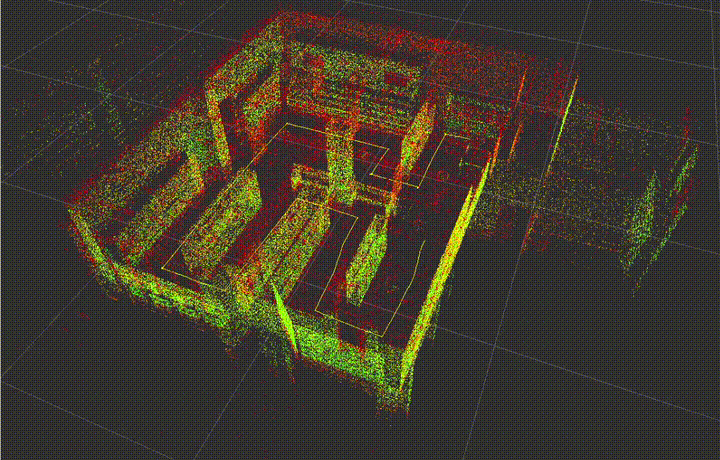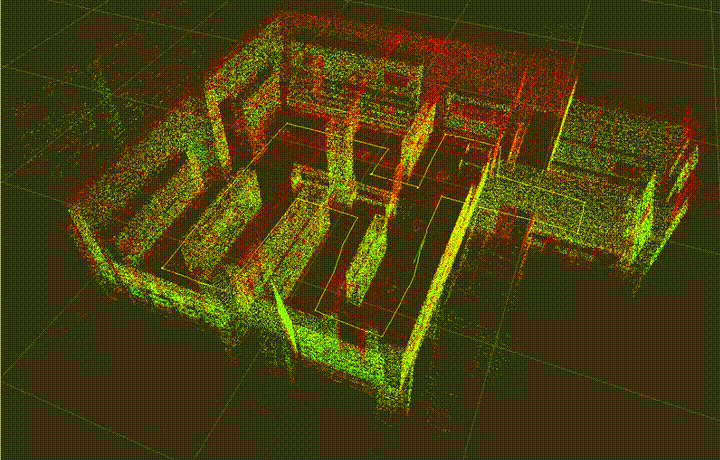
這些範例可用於教學、評估,或作為專案的起點。
核心技術
本章節提供可重複使用之機器人技術的程式碼層級教學。
與範例示範不同,這些教學並不是完整的 ROS 2 套件或完整應用範例,而是著重於較小、可重複使用的功能模組,方便整合到您自己的機器人應用中。
教學內容依主題分類如下:
視覺
-
Color Profile Creation
建立可重複使用的 HSV 顏色設定檔,供物件偵測任務使用。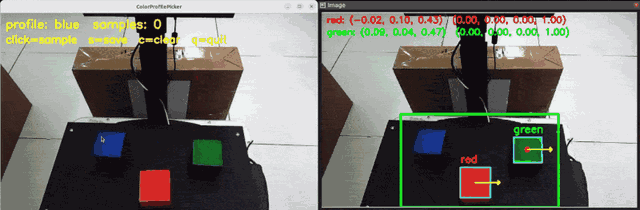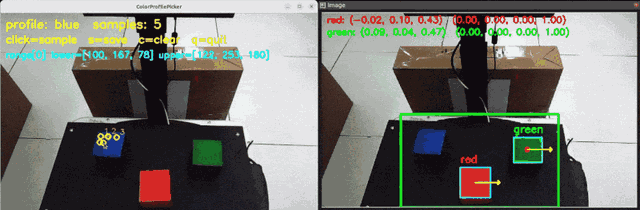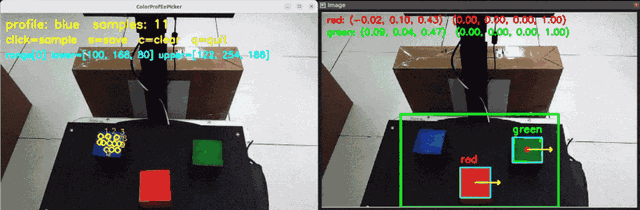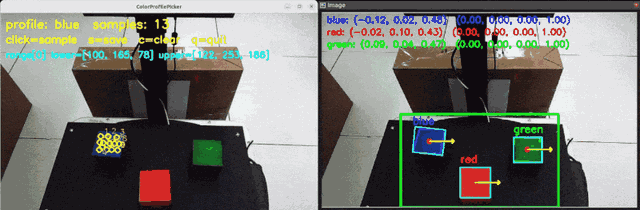
-
Color Block Detection & Position Estimation
使用 RGB 與深度資訊偵測物件,並估算其位置。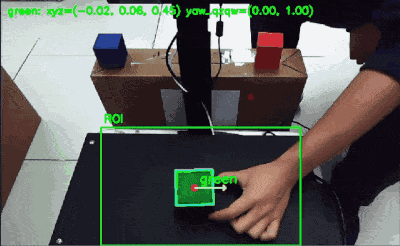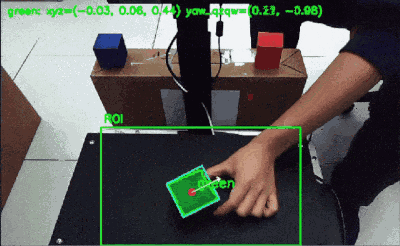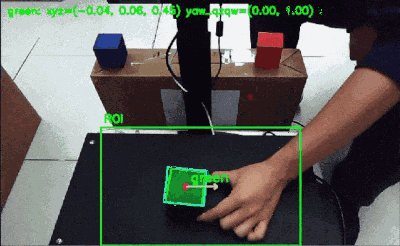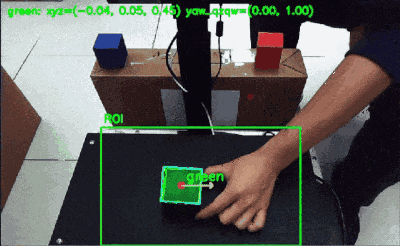
開發環境
提供預先建構的機器人開發環境:
ISAAC ROS – 容器化 GPU 感知環境
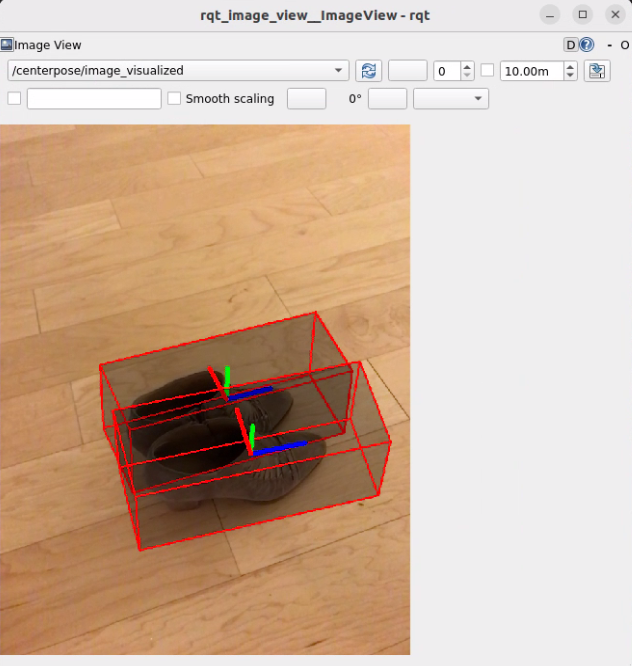
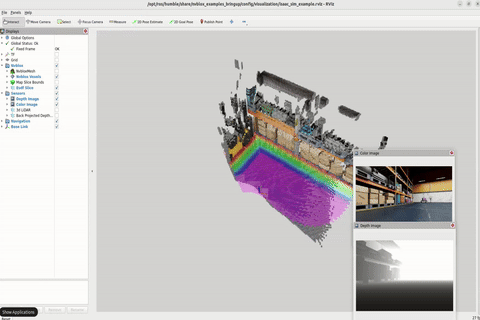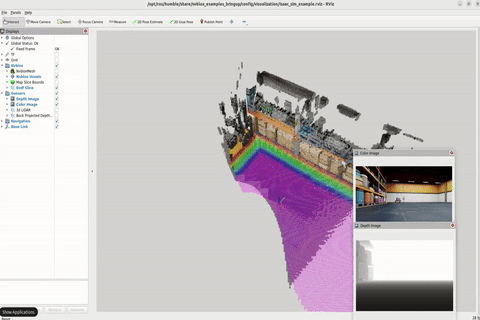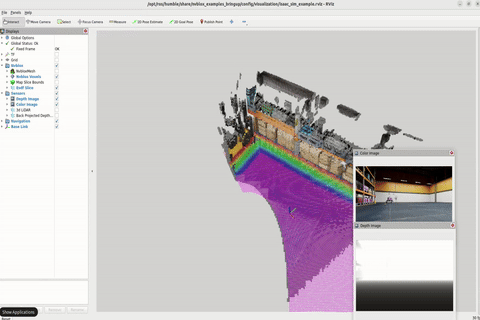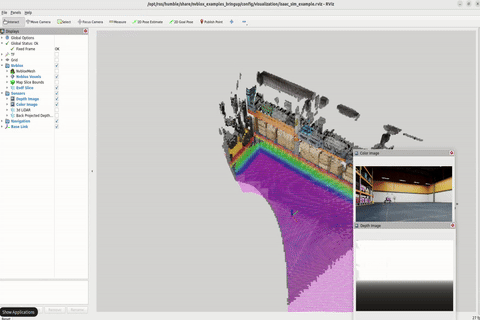

QIR ROS – 用於 QIR ROS SDK 開發與 Qualcomm 加速機器人工作負載的容器化環境
Autoware – 自駕車工作流程的容器化套件
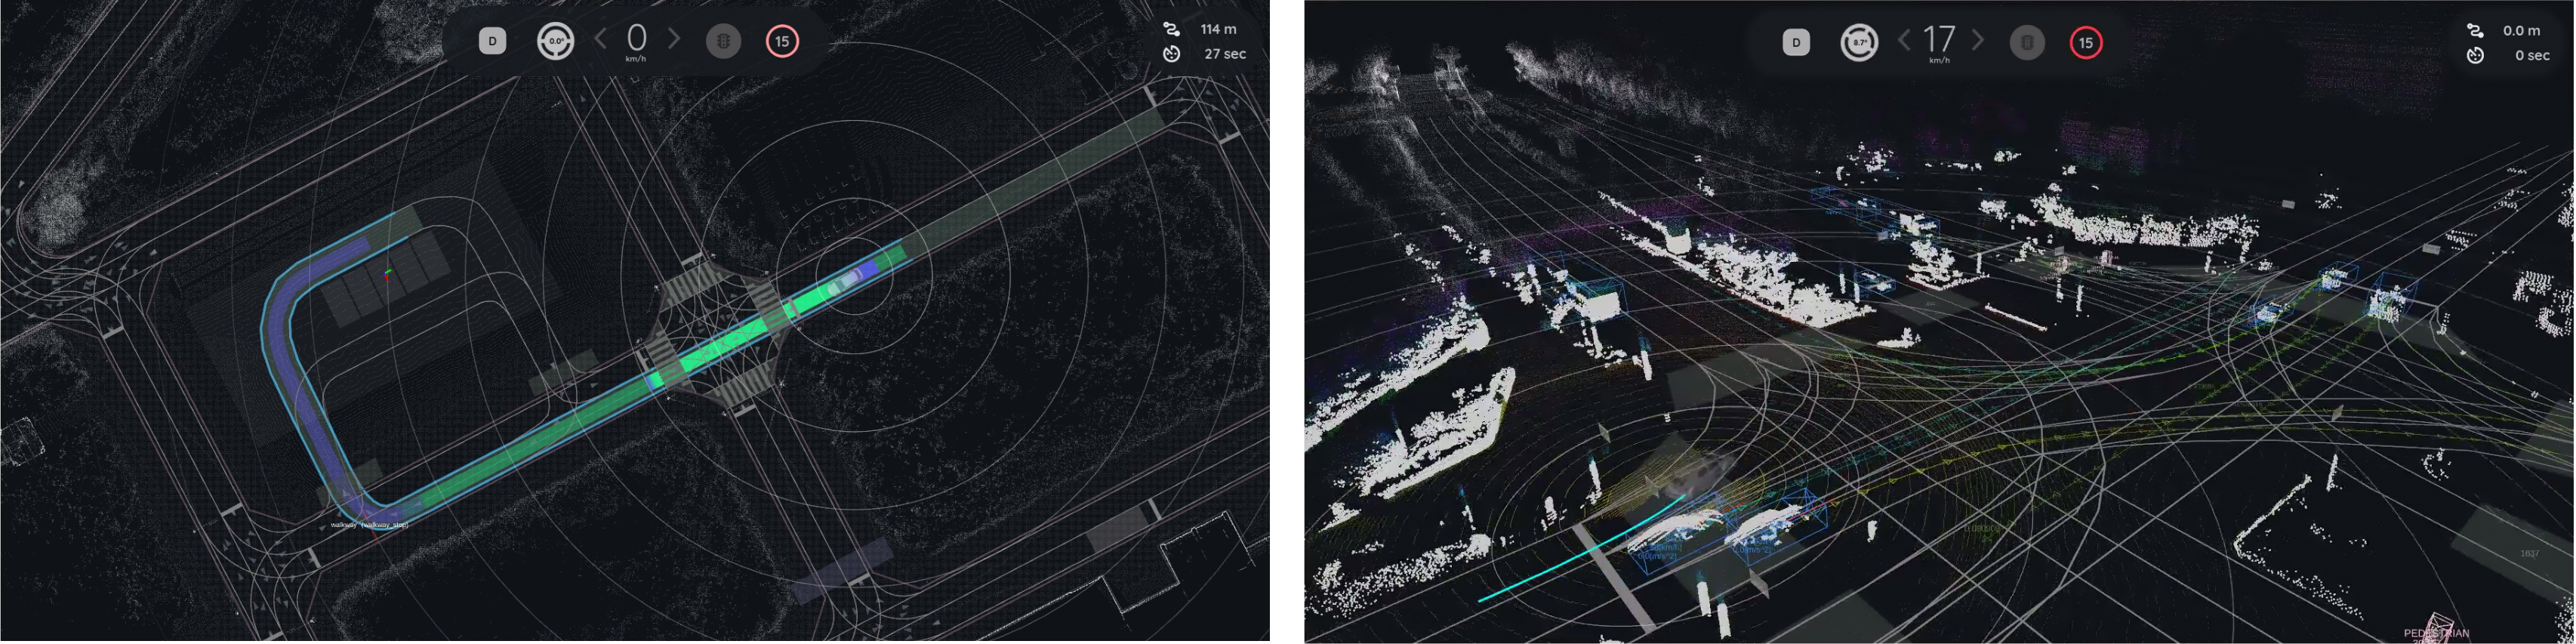
藉由預設設定與依賴,能大幅縮短環境建置時間。