相機接入與管理
相機支援範圍
平台的視覺端採開放式設計,凡能輸出標準影像的相機均可納入,包含一般 USB 網路攝影機與提供深度資訊的 Intel RealSense 系列,不限定廠牌。
此一設計反映了資料品質的決定因素:影響模型表現的是視角是否涵蓋了關鍵資訊,而非感光元件的規格。
攝影機管理
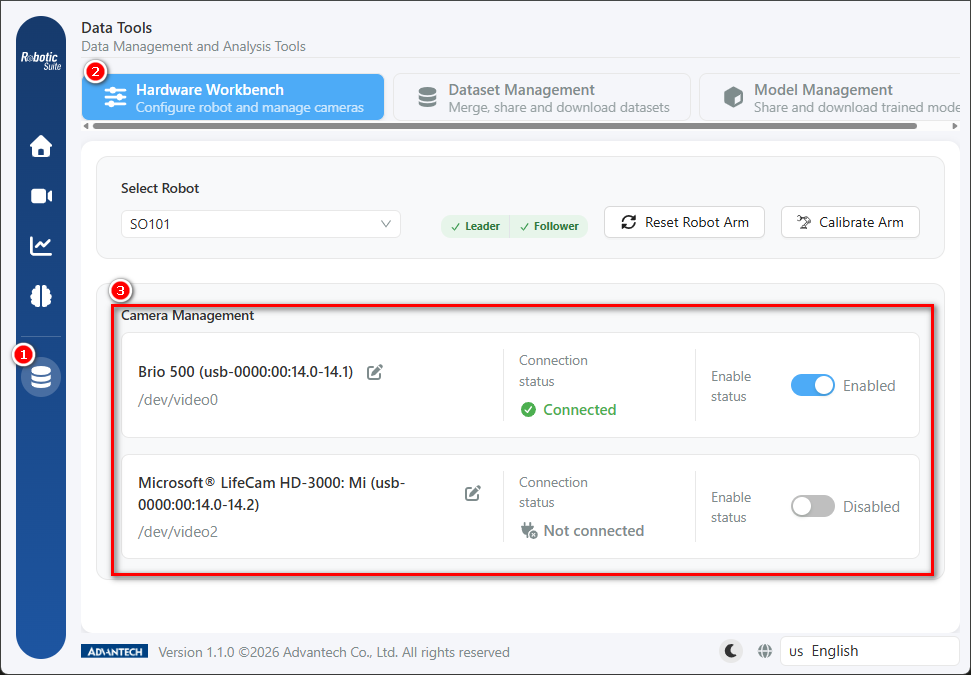
管理位置為資料工具(①)→ 硬體設定(②)→ 攝影機管理(③)。每一路相機各佔一列,名稱下方標示其對應的裝置節點(例如 /dev/video0),並提供三項操作:
| 操作 | 說明 |
|---|---|
| 連線狀態 | 顯示連線中、連線錯誤或未連接,為排查問題的起點 |
| 啟用切換 | 未啟用的相機不會被錄製至資料集 |
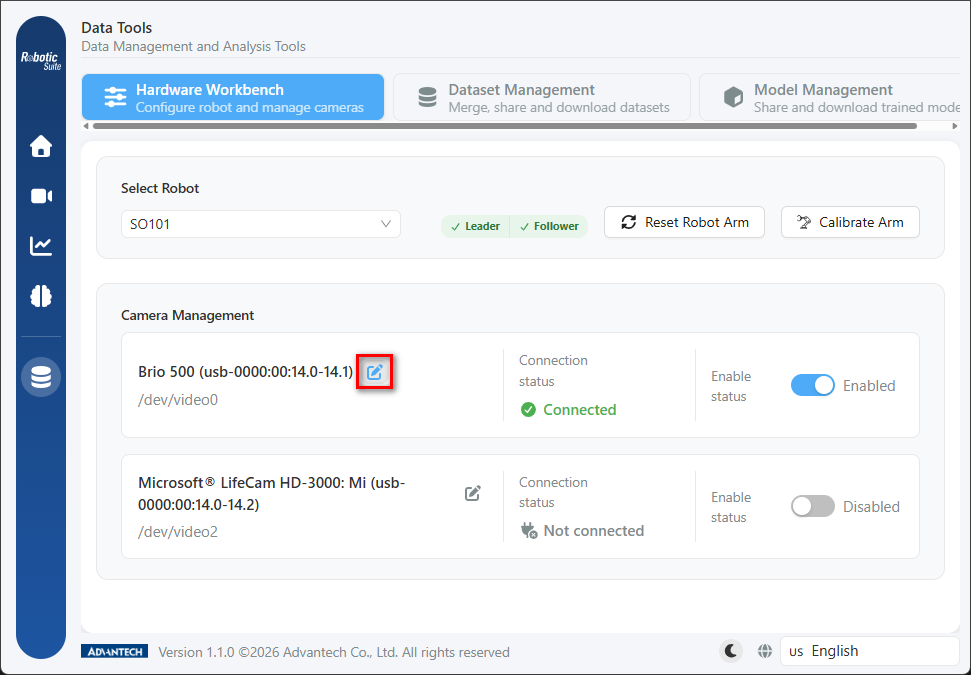
| 顯示名稱編輯 | 以名稱右側的鉛筆圖示,將系統偵測所得的通用編號修改為可辨識的名稱 |
上圖中兩列即為兩種狀態的對照:上方相機為「連線中」且已啟用,下方相機則為「未連接」且未啟用。連線狀態與啟用狀態為兩件獨立的事——相機連線正常但開關未開啟時,該路影像同樣不會進入資料集,且畫面不會提示異常。錄製前應確認兩者均已就緒。
若清單顯示「未偵測到攝影機」,須確認 ROS 已連接且攝影機設備已正確掛載。在容器化部署環境下,相機已實體連接但未正確掛載至容器為此類問題的常見成因。
建議的起始配置
| 視角 | 用途 |
|---|---|
| 手腕(Wrist) | 隨夾爪移動,提供夾爪與物件接觸的近距離細節 |
| 俯瞰(Top) | 由上而下,涵蓋整體作業範圍與物件位置 |
此兩路配置一近一遠、一動一靜,可涵蓋多數取放類任務所需的資訊。若任務存在額外需求,例如工件常受手臂本體遮擋,或需要更多深度線索,可再增設視角。
視角的擺位原則與增設第三路的判斷依據,詳見實體示範錄製。
顯示名稱的設定
系統偵測所得的相機初始名稱為裝置本身回報的型號與匯流排編號(如上圖的 Brio 500 (usb-0000:00:14.0-14.1)),該名稱僅說明裝置是什麼,未說明它裝在哪裡;其與實際安裝位置的對應關係僅使用者知悉。因此在完成相機接入後,應以名稱編輯功能將顯示名稱修改為與實際擺位一致,例如「Wrist」與「Top」。
此項設定具有兩項實質作用:在多路配置下,名稱為錄製畫面中區分各路影像的唯一依據;於日後檢視資料集時,名稱亦為判讀影像來源的唯一線索。
操作方式
點選相機名稱右側的鉛筆圖示:
名稱隨即轉為可編輯欄位,輸入新名稱後以綠色勾選確認,或以叉號取消:
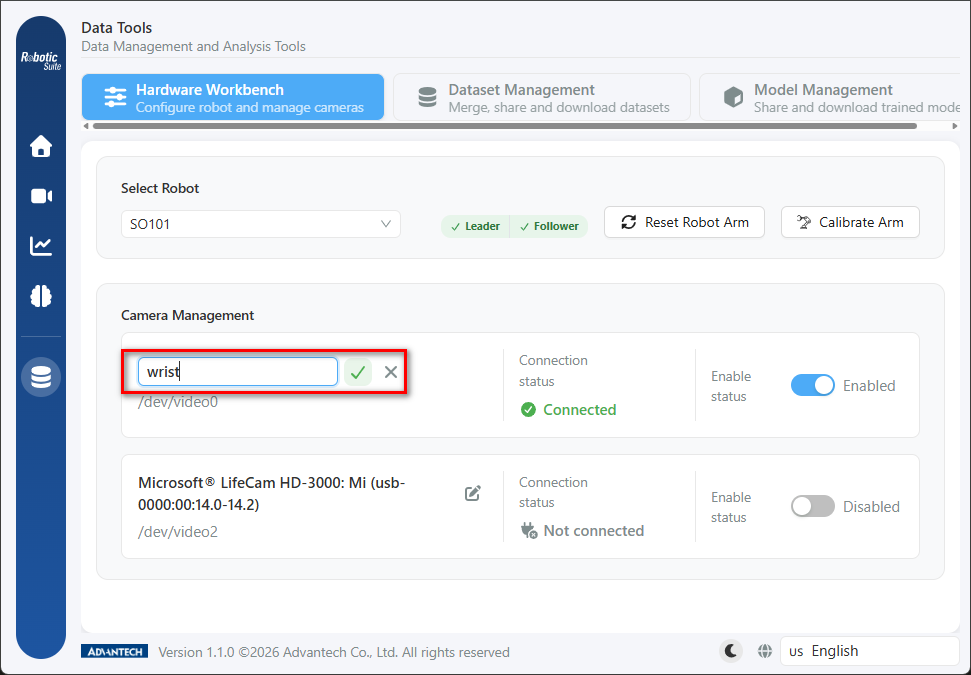
名稱下方的裝置節點(如 /dev/video0)不隨改名變動。該節點為系統識別相機的實際依據,顯示名稱僅為便於人員辨識的標籤。
本階段的完成標準
完成本章作業時,應確認手腕與俯瞰兩路相機均已接入、狀態顯示為連線中且已啟用,且顯示名稱與實際擺位一致。手腕視角提供接觸細節,俯瞰視角提供全域位置,兩者缺一將使模型難以判斷物件的實際位置。
下一步: 推論操作.