工作流程總覽
平台首頁為一張可點擊的流程圖,構成整體功能的導覽依據。本章說明該流程圖所表達的架構,可搭配操作示範影片一併閱讀。
兩條資料路線與單一訓練主線
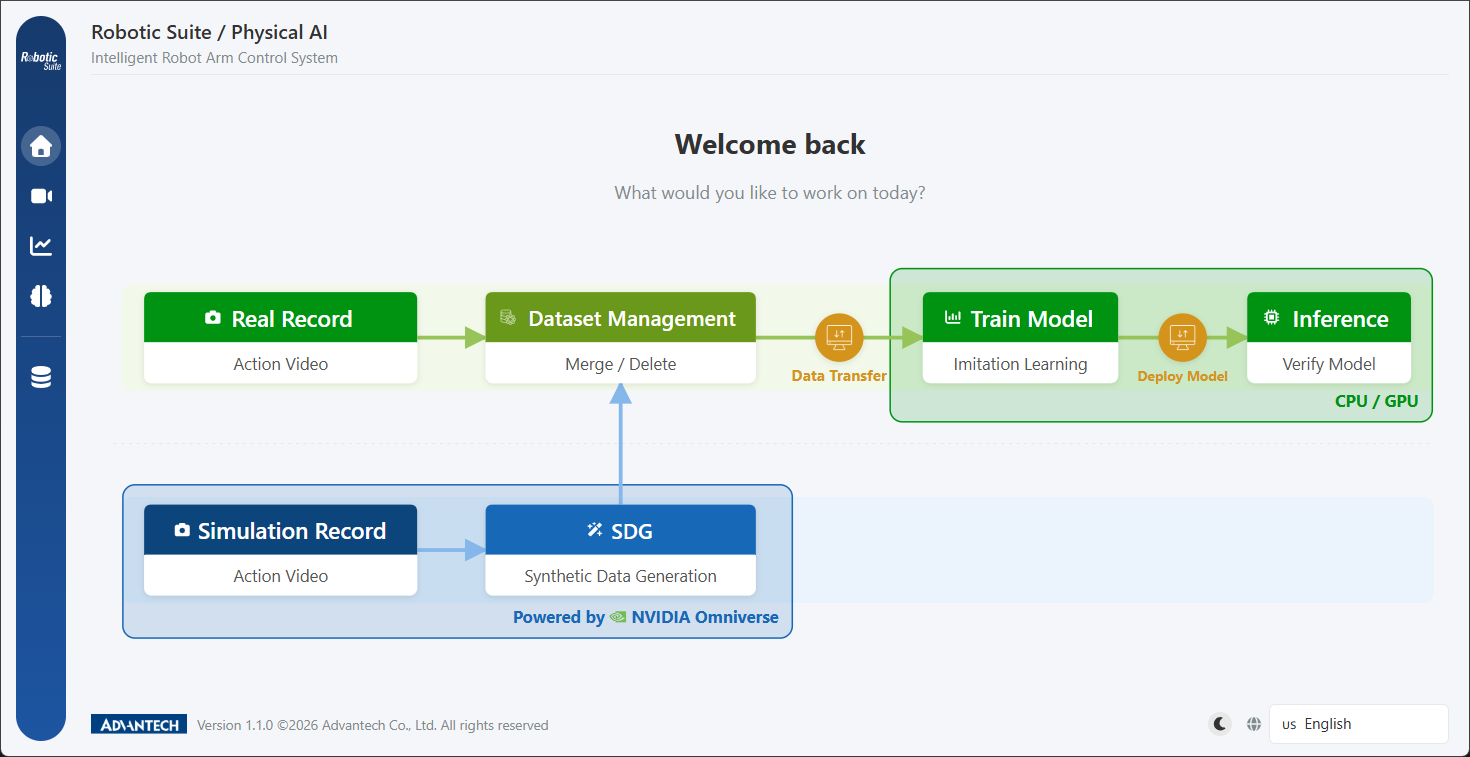
- 實體路線(上方綠色):由操作者帶動 Leader Arm 完成示範,單次錄製一集。
- 模擬路線(下方藍色):完成一次示範後,由 SDG 自動生成整批帶有變化的資料。
兩條路線並非互斥選項。兩者產出的資料集均為 LeRobot 標準格式,最終匯入同一條訓練主線。實務上多數導入案例會同時採用:以模擬路線建立資料量,並以實體資料補足模擬無法還原的物理細節。
流程圖上另標示資料集傳輸與模型部署兩條跨線路徑,兩者皆指以短代碼在主機之間搬運資產:資料集傳送至訓練主機,模型傳送至產線主機。
介面的五個入口
側邊欄依流程順序排列:
| 入口 | 功能 | 對應章節 |
|---|---|---|
| 首頁 | 流程圖,可點擊節點跳至對應功能 | 本章 |
| 錄製 | 進入前先選擇實體錄製或虛擬錄製 | 示範錄製 |
| 訓練 | 選擇資料集與策略、設定參數、監控訓練狀態 | 模型訓練 |
| 推論 | 執行推論驗證,並完成模型轉換 | 推論與模型轉換 |
| 資料工具 | 硬體設定、資料集管理、模型管理 | 硬體整合與校準、資料工具 |
需特別說明的是,硬體設定位於資料工具之下。機型選擇、攝影機管理與手臂校準均集中於「資料工具 → 硬體設定」分頁,此為初次使用時最不易定位的功能區。
完整流程
- 硬體連接:接妥機械臂與相機,於硬體設定頁確認機型正確(硬體整合與校準)。
- 完成校準:SO-101 需執行序列埠偵測與六軸活動範圍校準。
- 決定策略:選擇 ACT 或 GR00T N1.5,此一決定同時確立部署硬體(策略選擇)。
- 錄製示範:採實體錄製或模擬 SDG 生成(示範錄製)。
- 檢查資料:於資料工具逐集預覽,移除品質不佳的集數。
- 執行訓練:選定資料集、策略與運算裝置,設定參數後啟動(模型訓練)。
- 監控訓練:觀察 Loss 與 GPU 使用率,異常時提前中止。
- 推論驗證:執行推論並評估手臂表現(推論與模型轉換)。
- 轉換與部署:依目標硬體完成模型轉換,並以短代碼傳送至產線主機(資料工具)。
硬體就緒檢查
平台於進入錄製、模擬、推論三個頁面前執行硬體就緒檢查,並在偵測到缺件時提示。檢查項目依頁面而異:
| 頁面 | 相機 | Leader Arm | Follower Arm |
|---|---|---|---|
| 錄製 | 必要 | 必要 | 必要 |
| 模擬 | 不檢查(影像由模擬器算繪) | 必要 | 不檢查(Follower 為虛擬) |
| 推論 | 必要 | 不檢查(模型取代人的角色) | 必要 |
此一對照表亦說明了平台的運作邏輯。詳見硬體就緒檢查。