機械臂平台與序列埠偵測
支援的兩個機械臂平台
平台支援兩個機械臂系列。兩者在馬達生態系、連線方式與設定流程上均有差異,故設定的第一個步驟為確認所使用的機型。
| 項目 | OpenMANIPULATOR-X | SO-101 |
|---|---|---|
| 來源 | ROBOTIS 教育/研究型 | LeRobot 開源社群低成本設計 |
| 馬達 | Dynamixel 智慧型馬達 | Feetech 舵機 |
| 連接方式 | OpenRB-150 控制板 | Leader / Follower 各一條 USB 序列線 |
| 連接埠自動辨識 | 支援(控制板具備廠商識別字串) | 不支援(兩者於系統中的表徵相同) |
| 行程校準需求 | 否(出廠已定義行程範圍) | 需要,且 Leader 與 Follower 均須執行 |
| 平台提供的操作 | 偵測並連線、重設機器手臂 | 序列埠偵測、手臂校準、重設機器手臂 |
| 典型場域 | 技職教育、研究實驗室 | 導入評估、教學實習、快速原型驗證 |
表中右欄的兩項需求即為本章第三節與手臂校準的適用範圍。OpenMANIPULATOR-X 使用者無須執行該兩項作業。
機型的判定方式
平台啟動時掃描主機的序列裝置清單:偵測到 OpenRB-150 控制板即判定為 OpenMANIPULATOR-X,未偵測到則預設為 SO-101。
此為以識別字串優先的單向判斷,非雙向偵測。因此在同時連接兩套硬體,或自動判斷結果與實機不符的情況下,須手動指定機型。
手動指定機型
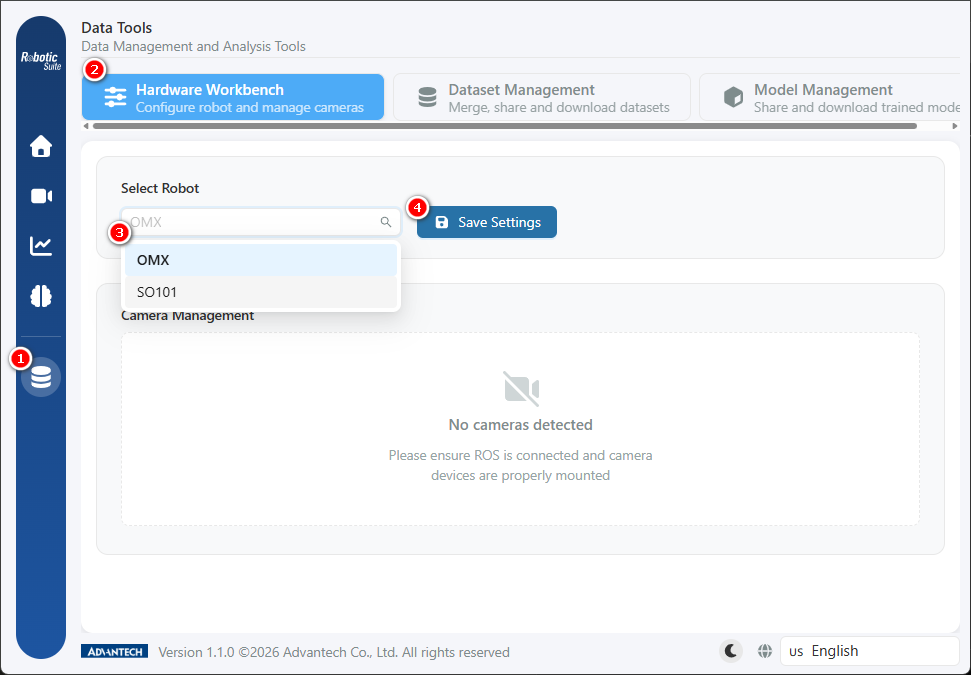
依上圖標號依序操作:
- 於側邊欄進入資料工具。
- 切換至硬體設定分頁。
- 於「選擇機器人」下拉選單選取實際機型。選單中的兩個選項標示為
OMX與SO101,分別對應 OpenMANIPULATOR-X 與 SO-101。 - 點選「儲存設定」。
儲存後,下拉選單右側將出現 Leader / Follower 的設定狀態,以及「重設機器手臂」與「手臂校準」兩個按鈕:
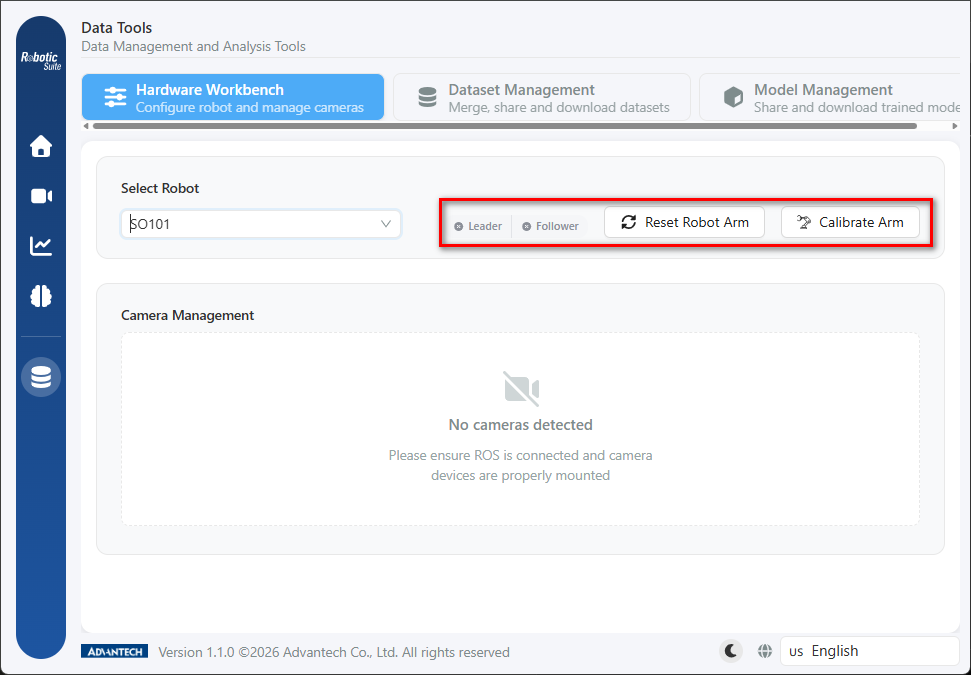
儲存前不會出現後續操作 切換機型後須點選「儲存設定」。在儲存前,上圖紅框中的「重設機器手臂」與「手臂校準」將維持隱藏或停用狀態,此為避免以某一機型的設定操作另一機型硬體的防呆機制。
Leader 與 Follower 的角色分工
示範錄製採用 Leader-Follower 遙操作架構:
- Leader Arm(操作端):由人手直接帶動,不承載負荷,負責將操作意圖轉換為關節角度讀值。
- Follower Arm(執行端):即時複製 Leader 的關節角度,實際接觸工件並完成任務。
此一架構的必要條件為:兩支手臂的角度讀值須落在同一基準上。 若 Leader 的特定姿勢在 Follower 上被解讀為不同角度,所錄製的每一筆資料均將帶有固定偏差。此即校準須於兩支手臂上分別執行的原因。
SO-101 的序列埠偵測
SO-101 的兩支手臂均透過通用 USB 序列晶片連接,於作業系統中呈現為兩個表徵相同的裝置節點。平台將識別作業封裝為引導式精靈。
識別原理
系統先記錄目前所有的連接埠,由使用者拔除其中一支手臂的 USB 後再次掃描,兩次清單的差集即為該支手臂所對應的連接埠。
操作流程
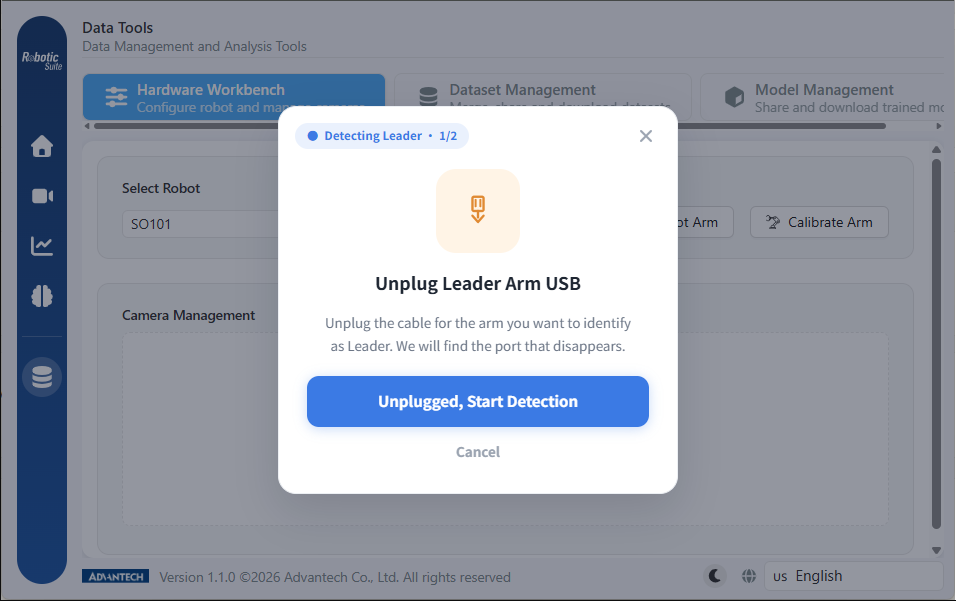
精靈以左上角的膠囊顯示進度(偵測 Leader · 1/2 → Follower · 2/2):
- 確認連線:兩條 USB 均須先行連接,因比對基準為完整的連接埠清單。
- 引導拔除:依提示拔除欲指定為 Leader 的手臂連接線。
- 執行偵測:拔除後點選「已拔除,開始偵測」,系統比對前後差異,通常於數秒內完成。
- 結果寫入:偵測所得的連接埠直接寫回設定欄位,無須手動填入。
- 接續 Follower:點選「接著偵測 Follower →」重複上述流程;亦可選擇「稍後再測 Follower」暫時離開。
Leader 偵測完成後,「選擇機器人」列的 Leader 狀態標記轉為綠色勾選,Follower 則維持未設定狀態。此兩個標記即為判斷偵測進度的依據:
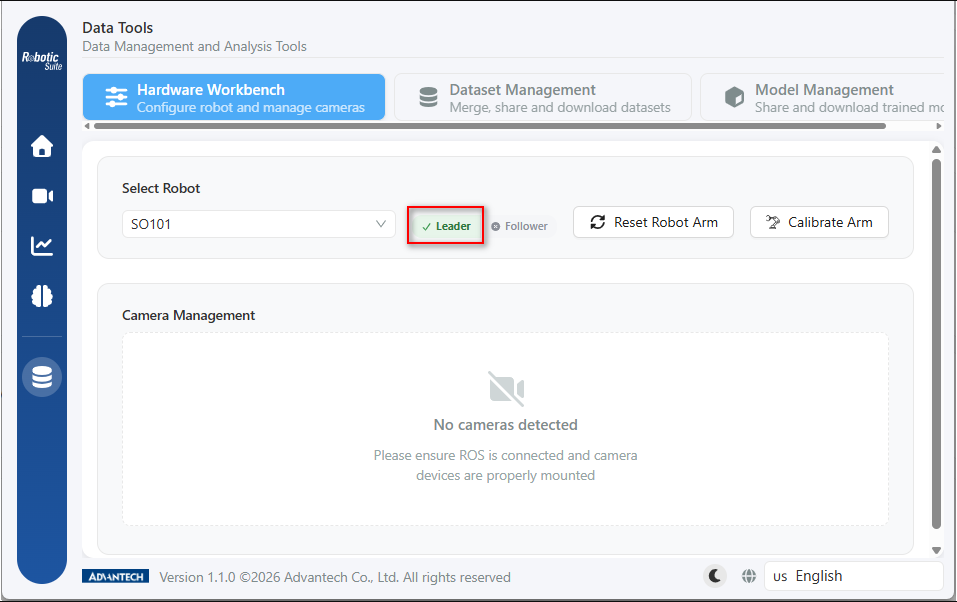
流程結束後,精靈將提示將兩支手臂重新連接至主機。偵測過程中確實拔除了連接線,未予復原將導致後續的校準與錄製失敗。
拔除錯誤手臂的處理
若在指定 Leader 的步驟中拔除了 Follower,系統無從判斷使用者意圖,將依實際結果把消失的連接埠登記為 Leader,且不會提示異常。此一情況將造成兩支手臂的角色對調,症狀須至錄製階段方能觀察到:帶動其中一支手臂時,另一支無對應反應。
處理方式為重新執行一次序列埠偵測,既有設定將被覆寫,無須手動清除任何檔案。
未偵測到裝置變化
若未實際拔除連接線,或拔除了不相干的裝置,精靈將顯示「未偵測到裝置變化」並中止偵測,左上角的進度膠囊同時轉為紅色:
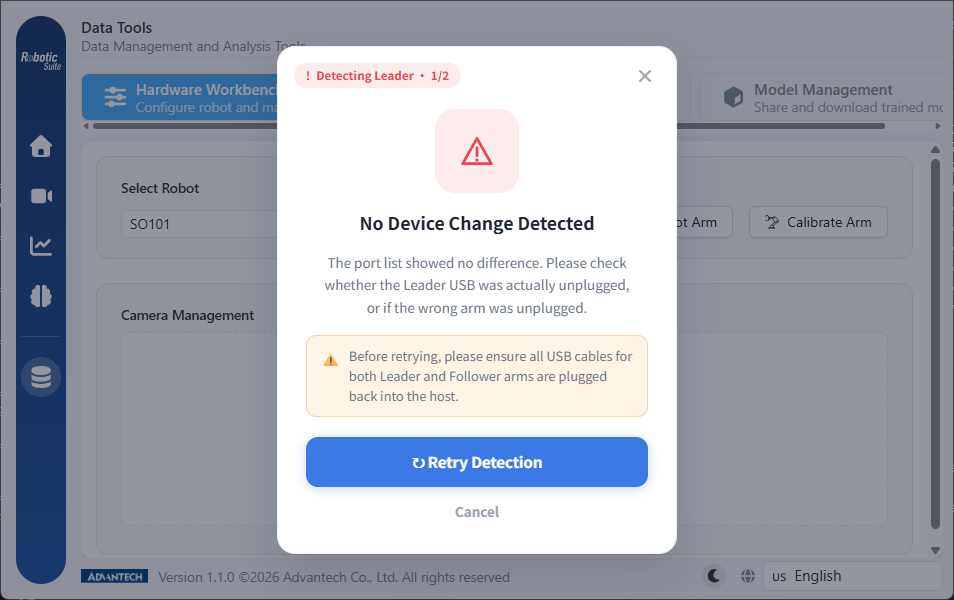
此一情況與前述拔錯手臂的差異在於:拔錯手臂時連接埠清單確實產生變化,系統會照常完成偵測而不報錯;唯有清單前後完全相同時,才會出現本畫面。
點選「重新偵測」之前,須先將兩條 USB 均連接回主機,以確保比對基準為完整清單。
OpenMANIPULATOR-X 的對應操作
OpenMANIPULATOR-X 無須執行序列埠偵測。於硬體就緒檢查的提示中點選「偵測並連線」,系統將重設手臂並重新建立與 OpenRB-150 的連線。
此亦為「重設機器手臂」按鈕的一般用途:當手臂因斷電、重新插拔連接線或服務重啟而失去連線時,可透過此一操作恢復。
下一步: SO-101 校準.