機械手臂
本章節聚焦於實際的機械手臂工作流程,說明感知、姿態估測、運動規劃與控制如何彼此串接,使機器人能夠與物件進行互動。
Robotics 著重說明機器人如何進行感測、感知、規劃與動作;機械手臂則進一步將這些概念應用到機器手臂任務中,例如接近物件、抓取、放置與堆疊。
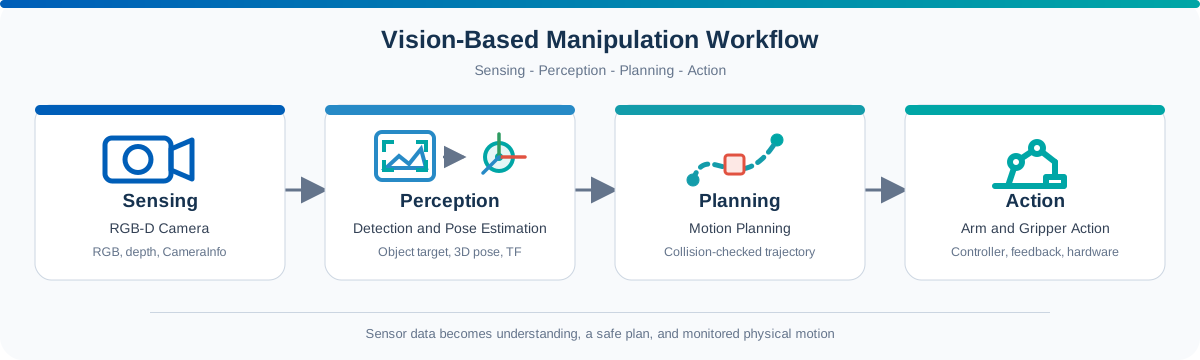
機械手臂工作流程
典型的視覺式機械手臂工作流程包含以下階段:
-
物件感知
從 RGB 或 RGB-D 相機資料中偵測目標物件。 -
姿態估測
估算物件在相機座標系中的 3D 位置與方向。
再將偵測到的 Pose 轉換至機器人的規劃座標系,通常為 Robot Base Frame。 -
運動規劃
使用 MoveIt 等規劃框架,產生一條可行的機器手臂運動軌跡至目標位置。 -
機械手臂動作
將規劃完成的軌跡傳送至 Robot Controller,監控執行狀態,並在需要時協調 Gripper 動作。
您將學到什麼
- 如何將相機感知功能整合至機器手臂應用
- 如何利用 RGB、Depth 與相機校正資訊進行 3D 位置估算
- 為什麼完整系統需要 Camera-to-Robot Calibration 與 TF
- 如何將物件 Pose 轉換為 Motion Planning Target
- URDF、Joint State、TF、MoveIt 與 Robot Controller 如何彼此配合
實作範例
機械手臂搭配以教學為導向的範例與預先錄製的 ROS bag,讓您可以:
- 在不連接實體相機或機器手臂的情況下,觀察感知結果與機器手臂動作
- 了解物件偵測、姿態估測、運動規劃與機器人動作之間的關係
- 在套用至自己的相機、Robot Model 與 Controller 之前,先研究可重複執行的工作流程
機械手臂串起了機器人感知與實際環境互動之間的關係。