實時 OS 技術
在標準計算領域,性能通過吞吐量來衡量 - 在給定時間內可以處理多少資料。然而,在工業自動化、機器人和任務關鍵系統的領域,速度是次要的,確定性才是關鍵。
實時作業系統不一定是"快速"系統;相反,它保證在嚴格定義的時間約束內進行響應。 在實時環境中,計算的正確性不僅取決於其邏輯結果,還取決於結果交付的時間。微秒後交付的正確命令被視為系統失敗。
通用 Linux 的特性
標準 Linux(通用作業系統)的設計以吞吐量和公平性為主要目標 - 而非確定性。對於工業控制和機器人,偶爾的延遲等於系統風險。
| 問題 | 限制 |
|---|---|
| 非確定性排程 | 任務可以快速執行,但不一定在時間上 |
| 中斷延遲和抖動 | 中斷和排程延遲沒有保證的上限 |
| 未定義的最壞情況延遲 | 系統無法定義或保證最壞情況響應時間 |
實時 OS 的優點
實時 OS 的核心價值是可預測性:
- 有界延遲
- 可預測排程
- 工業和機器人控制準備
在工業控制、機器人和邊緣 AI 系統中,最大的風險不是性能不足 - 而是不可預測性。 我們的實時 OS 服務專注於降低延遲、消除抖動並建立確定性系統行為,確保工作負載在定義的時間界限內完成。 從核心移植到確定性系統工程,我們為工業、機器人和邊緣 AI 平台提供確定性、低延遲 Linux。
實時性能指標
實時 OS 的價值通過其對兩個關鍵實時指標的改進來實現:延遲和抖動。實時 OS 的改進目標是降低最壞情況延遲(最大延遲)和縮小響應時間變化(最大抖動)。
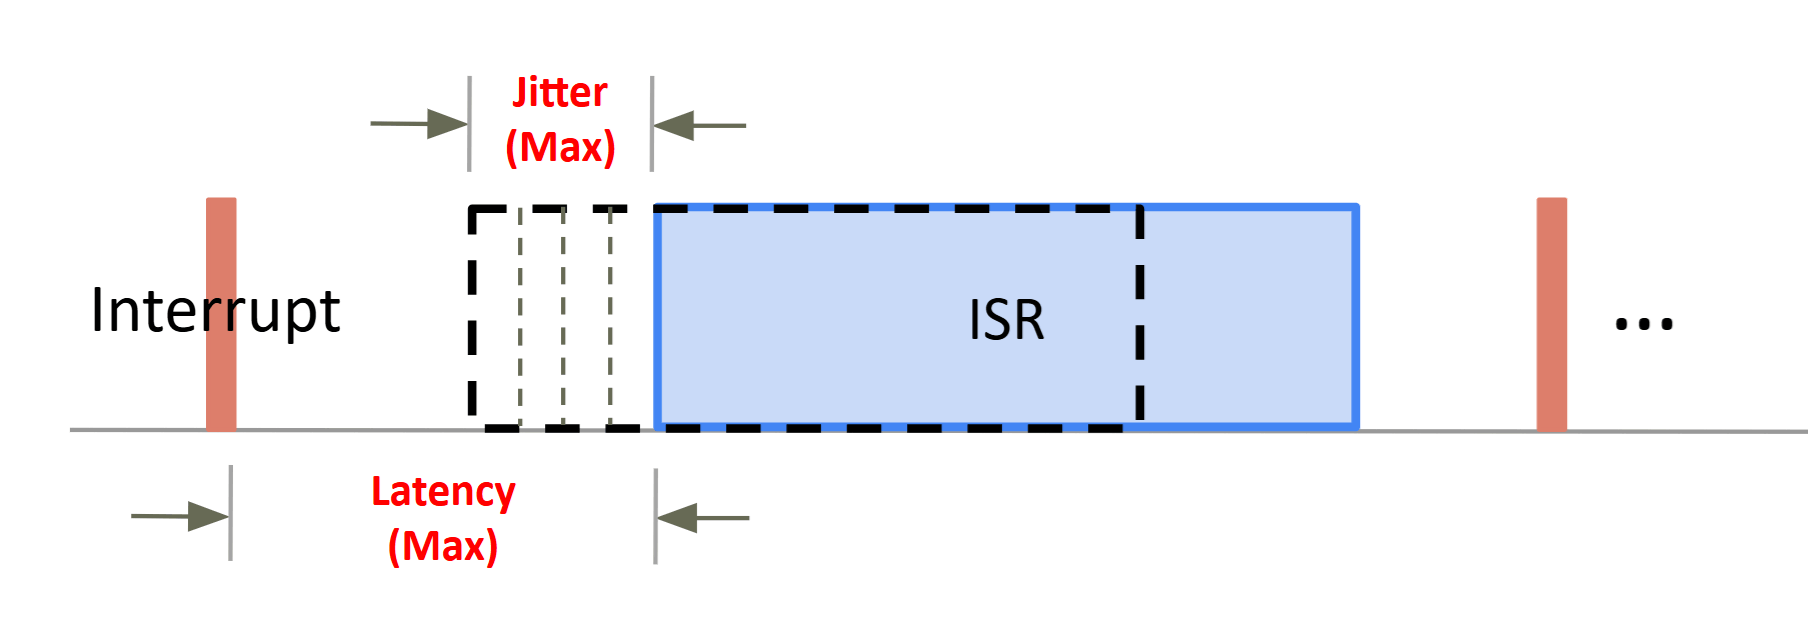
- 延遲是從事件發生(例如,高優先級任務變為準備狀態)到系統實際開始響應該事件(例如,CPU 開始執行任務)之間經過的時間。
在標準核心中,低優先級任務可以長時間持有核心鎖,迫使高優先級任務等待,一些關鍵中斷處理可以延遲太久。最壞情況延遲通常很高且不可預測。
- 抖動指的是連續任務的響應時間或執行時間的變化或波動範圍。在實時系統中,不僅平均響應時間必須快,響應時間的變化必須也小。
在標準核心中,抖動很高;任務可能在某一時刻響應非常快,而在另一時刻響應非常慢(例如,當核心執行資源密集型操作時)。
客戶可以關聯的典型實時 OS 應用包括工業運動控制系統(EtherCAT)、AMR/AGV 平台、人形機器人和機械臂、工業 AI 邊緣計算和基於 TSN 的工業控制網路。下表是不同場景的接受標準。
| 矩陣 | 通用自動化或醫療 | AMR / 機器人控制 | 先進運動控制 | |
|---|---|---|---|---|
| 精度 | 低 | 中等 | 高 | |
| 最大延遲 | < 500 µs | 125 ~ 500 µs | 10 µs ~ 125 µs | |
| 解決方案 | Preempt-RT | Preempt-RT | Xenomai(< 100 µs)或 Preempt-RT(嚴格調優/硬體) | |
| 應用 | I/O、包裝線、非生命支援設備 | 關節控制、運動控制 | 多軸伺服、CNC 拾取和放置 | |