ASR-D501 上的 2D LiDAR 整合
本範例將示範如何在 ASR-D501 上設定並整合 2D LiDAR。
概述
- 高精度 2D 感測: 提供精準的距離量測與環境掃描,以支援自主導航與避障功能。
- 無縫 ROS 2 整合: 利用 ROS 2 套件發布點雲數據。
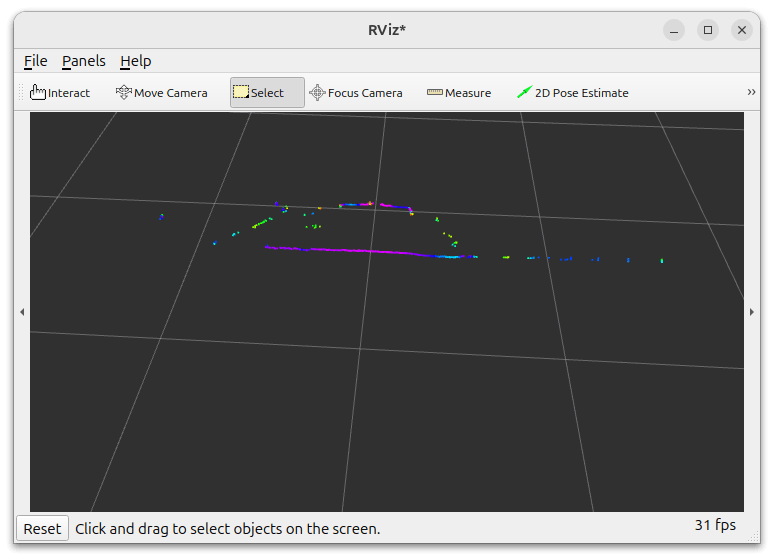
- RViz 視覺化: 支援透過 RViz 進行即時點雲視覺化監控。
系統需求與元件
| 元件 | 規格 |
|---|---|
| 平台 | ASR-D501 (Qualcomm QCS6490) |
| 作業系統映像檔 | ASRD501A1-Ubuntu24.04-x07_v1.0.0 |
| LiDAR | 亞洲光學 2D LiDAR (OASAB0649) |
操作流程
- 步驟一:連接並偵測 LiDAR 裝置
- 步驟二:環境設定與套件建置
- 步驟三:發布 LiDAR topics 並於 RViz 中將點雲視覺化
步驟一:連接並偵測 LiDAR 裝置
將 2D LiDAR 連接至 ASR-D501 的 USB 連接埠。
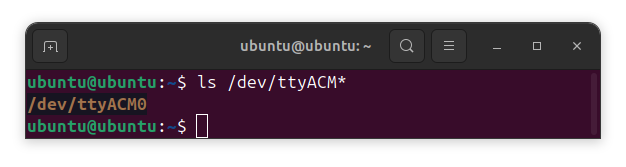
您可以透過執行以下指令,確認系統是否已成功偵測到硬體裝置:
ls /dev/ttyACM*
在輸出清單中確認是否有相對應的裝置,以確保實體連線成功。
步驟二:環境設定與套件建置
請由下方的連結下載官方 GitHub 倉庫中的 ao_lidar_node2 套件:
📥 下載 ao_lidar_node2 資料夾
假設您的預設 ROS 2 工作區位於 ~/ros2_ws,請依照下列步驟設定環境並編譯套件:
-
建立工作區:
mkdir -p ~/ros2_ws/src -
將剛剛下載的
ao_lidar_node2資料夾,複製至~/ros2_ws/src中. -
修改終端機路徑至
~/ros2_ws並建置套件:cd ~/ros2_wscolcon build --packages-select ao_lidar_node2
注意: 若您的 ROS 2 工作區位於其他路徑,請調整相對應的路徑。
步驟三:發布 LiDAR topics 並於 RViz 中將點雲視覺化
-
載入環境設定檔:
source ~/ros2_ws/install/setup.bash -
執行
ao_lidar_node2並透過 RViz 檢視 LiDAR 的點雲數據:ros2 launch ao_lidar_node2 topaz_b_rviz.launch.py
您現在會看到一個 RViz 視窗,顯示即時 LiDAR 點雲數據!