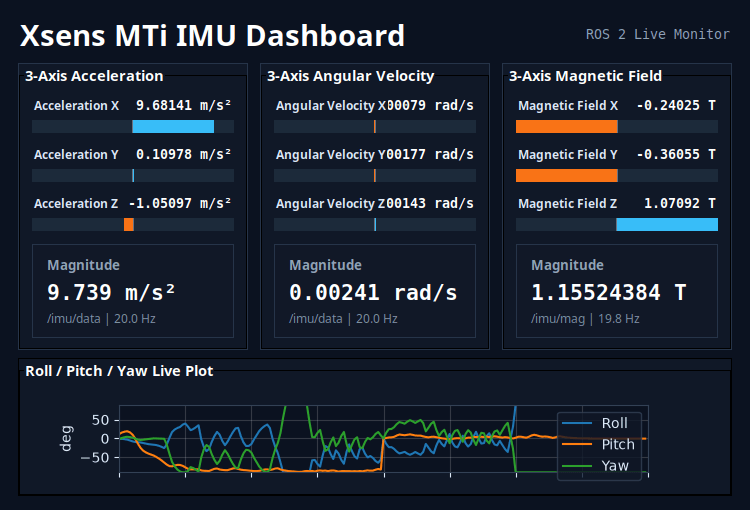
於 ASR-D501 上顯示 Xsens MTi IMU 視覺化面板
本範例將示範如何在 ASR-D501 上設定並監控 Xsens MTi IMU。
概述
- 即時姿態估算: 提供穩健的 9 軸感測器監控,確保無人機自主導航時的飛行穩定度。
- 與 ROS 2 無縫整合: 採用 Xsens 官方 ROS 2 驅動程式,將 IMU 數據發布為 ROS 2 Topics。
- 視覺化面板: 透過客製化的 Python 視覺化面板,輕鬆即時監控感測器數據與系統狀態。
系統需求與元件
| 元件 | 規格 |
|---|---|
| 平台 | ASR-D501 (Qualcomm QCS6490) |
| 作業系統映像檔 | ASRD501A1-Ubuntu24.04-x07_v1.0.0 |
| IMU | Xsens MTi-630 |
操作流程
- 步驟一:連接並偵測 IMU 裝置
- 步驟二:環境設定(安裝 Xsens MTi ROS 驅動程式)
- 步驟三:下載 Python 程式碼並執行查看視覺化面板
步驟一:連接並偵測 IMU 裝置
將 Xsens MTi-630 IMU 連接至 ASR-D501 的 USB 連接埠。
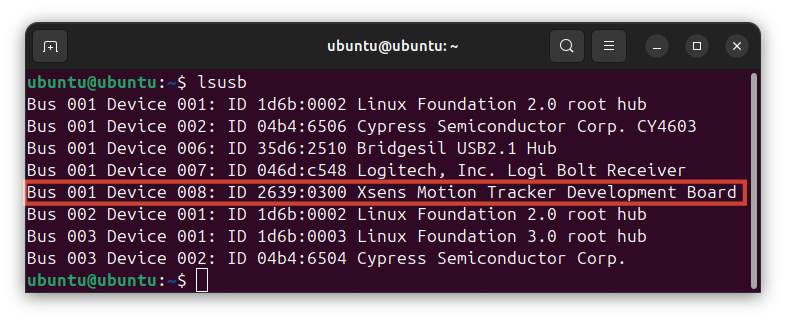
您可以透過執行以下指令,確認系統是否已成功偵測到硬體裝置:
lsusb
在輸出清單中確認是否有 Xsens 裝置,以確保實體連線成功。
步驟二:環境設定(安裝 Xsens MTi ROS 驅動程式)
由於我們使用 ROS 2 與 IMU 通訊,因此需要安裝 Xsens 官方 ROS 2 驅動程式套件。 詳細安裝說明請參閱 官方 GitHub 倉庫 (ros2 分支) ↗。
假設您已將套件放置於 ~/ros2_ws 目錄中並完成建置,您可以載入工作區環境變數並啟動驅動節點以開始發布 IMU topics:
source ~/ros2_ws/install/setup.bash
ros2 launch xsens_mti_ros2_driver xsens_mti_node.launch.py
注意: 若您的 ROS 2 工作區位於其他路徑,請調整相對應的路徑。
在另一個終端機視窗中,您可以查看當前活躍的 ROS 2 topics:
source ~/ros2_ws/install/setup.bash
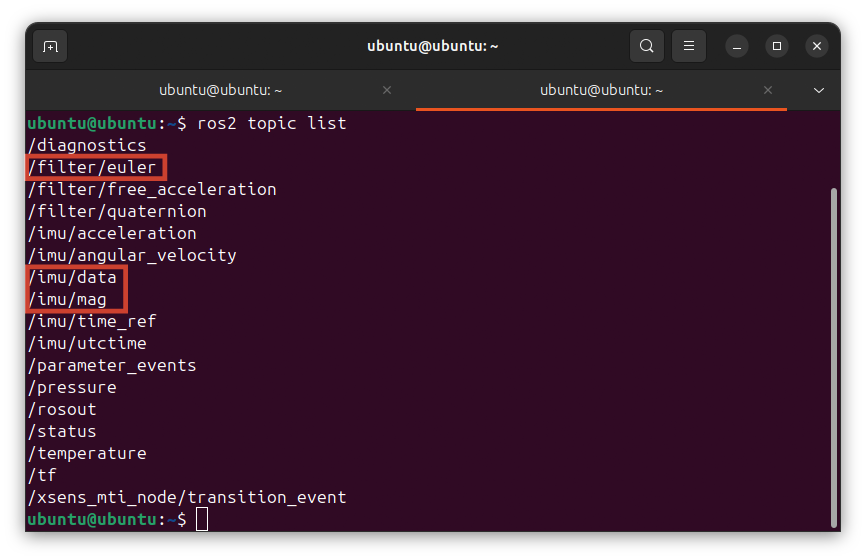
ros2 topic list
在此範例的視覺化面板中,我們將主要依賴 /imu/data、/imu/mag 與 /filter/euler 這三個 topics。
請確保 IMU 是否如下圖所示成功發布 topics。
步驟三:下載 Python 程式碼並執行查看視覺化面板
此程式碼會訂閱 ROS 2 IMU topics,並提供感測器數據的即時視覺化面板。
請透過下方連結下載 IMU 視覺化面板程式碼:
📥 下載 ros2_imu_dashboard_monitor.py
備註
本範例為通用型 ROS 2 即時 IMU 監控視覺化面板,提供姿態(Roll / Pitch / Yaw)繪圖與即時數值顯示,適用於各類標準 IMU 設備,不侷限於特定 Xsens MTi 型號。 若需微調任何視覺化或感測器參數,請參閱 GitHub ↗。
執行程式碼:
python3 ros2_imu_dashboard_monitor.py
您現在會看到一個視窗,顯示即時 IMU 數據的監控視覺化面板!