ASR-D501 自主飛行運算大腦
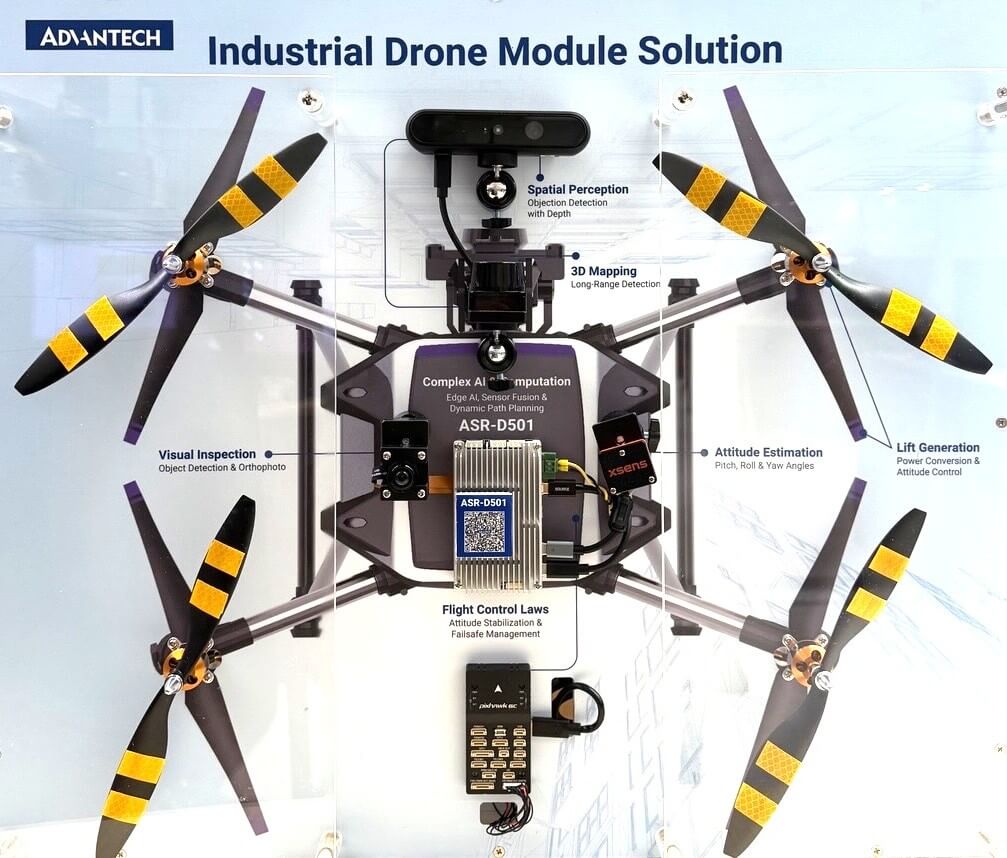
本頁面提供研華無人機模組解決方案的展示總覽。此展示搭載 ASR-D501 (QCS6490) 平臺,結合了邊緣人工智慧運算、感測器以及飛行控制器整合。
ASR-D501 主要特點
ASR-D501 是一款精巧的工業級單板電腦,搭載 Qualcomm QCS6490 晶片,專為自主無人機設計作為其邊緣運算與任務電腦。
- 低功耗的高 AI 效能:配備 8 核心 Kryo 670 CPU(最高可達 2.7 GHz)、Adreno 643 GPU,以及專屬的 NPU,可提供高達 12 TOPS 的邊緣 AI 運算能力-非常適合用於即時視覺處理與避障,且不會過度消耗飛行電池的電量。
- 多樣的無人機感測器與視覺連接介面:原生支援多達 5 個 MIPI-CSI 相機輸入以及雙 USB Type-C 介面,可直接連接相機、MIPI 感測器和 LiDAR。
- 無縫整合飛行控制器:內建 2 個 CAN-FD、3 個 UART 以及 2 個 I2C,支援透過 MAVLink 通訊協定與飛行控制器進行通訊。
- 最佳化的無人機與機器人軟體堆疊:支援 Ubuntu 與研華 Robotic Suite,並相容 ROS 2 與 MAVROS/MAVSDK。
- 適應多元環境的可靠性:支援 -20°C 至 70°C 的操作溫度範圍,確保無人機能在各種極端天候條件下維持穩定的飛行運作。
硬體平臺與元件
實體展示採用以下主要硬體元件:
- 運算平臺:ASR-D501 (Qualcomm QCS6490)
- 飛行控制器:Pixhawk® 6C 或 CubePilot Cube Orange+
- 3D 相機:Orbbec Gemini 335Lg (USB) 或 Realsense D457 (USB)
- IMU:Xsens MTi-630 或 Xsens MTi-320
- 2D LiDAR:OASAB0649/ OASAB0702
- MIPI 相機:Thundercomm IMX577 相機模組
環境設置
在執行展示範例之前,請先完成幾個前置步驟以確保系統環境正確配置。
1. 設置 Swapfile(建議)
強烈建議設置 Swapfile,以避免在執行密集 AI 推論任務或編譯大型軟體套件時發生記憶體不足的問題。
# 配置 16GB 的檔案作為 swapfile
sudo fallocate -l 16G /swapfile

# 設定正確的權限,僅允許 root 進行讀寫(安全性要求)
sudo chmod 600 /swapfile

# 將該檔案設定為 Linux 置換區
sudo mkswap /swapfile

# 啟用 Swapfile 以立即開始使用
sudo swapon /swapfile

# 將 Swapfile 設定新增至 /etc/fstab,以便系統重新開機後依然生效
echo '/swapfile none swap sw 0 0' | sudo tee -a /etc/fstab

# 驗證 Swapfile 是否已啟用並檢查目前的記憶體使用量
free -h
2. 安裝 ROS 2 Jazzy
本範例展示中的元件與飛行控制整合皆相依於 ROS 2 架構。
請參閱 ROS 2 Jazzy 官方文件 中的說明,以在您的系統上安裝 ROS 2 Jazzy。
展示範例總覽
此展示範例內容分為五個主要區塊,皆運行於 ASR-D501 上。
1. MIPI 相機範例
此範例展示利用直接連接至 ASR-D501 的 IMX577 MIPI 相機進行即時視覺檢測與物件偵測。
<參考範例 – 即將推出>
2. 障礙物迴避概念(ASR-D501 上的 USB 相機推論)
此範例展示在無人機上結合 AI 感知能力並做導航決策。在完整的實體展示範例中,ASR-D501 會處理 RGB 與深度資料以估算障礙物資訊, 並告訴飛行控制器障礙物資訊。接著,飛行控制器會執行飛行控制與馬達驅動。
為供開發人員參考,我們提供了一個專注於 AI 感知階段的推論指南。
- AI 推論: 使用 YOLO 模型處理相機串流,以偵測物件(例如鳥類或行人),並透過 NPU 加速。
- 動作與控制概念: 根據所偵測到物件的位置與距離,ASR-D501 會計算所需的避障指令或飛行設定點, 並將其傳送至 Pixhawk 飛行控制器。 飛行控制器仍負責姿態控制與馬達輸出。 The flight controller remains responsible for attitude control, motor mixing, and motor outputs.
立即嘗試:
我們提供了範例,說明如何在 ASR-D501 上建立障礙物迴避概念。
👉參考範例 – 基於 Qualcomm AI Hub 模型在 ASR-D501 上實現避障功能
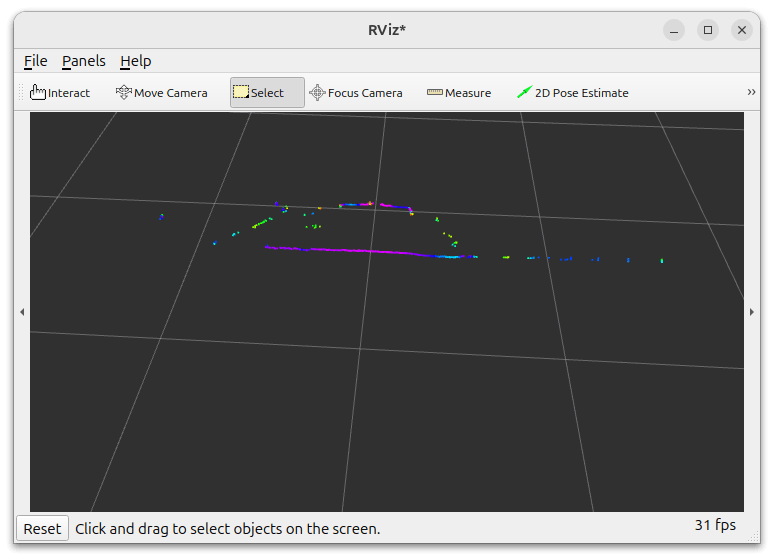
3. LiDAR 系統
展示二維空間映射與長距離偵測能力。
<參考範例 – 即將推出>
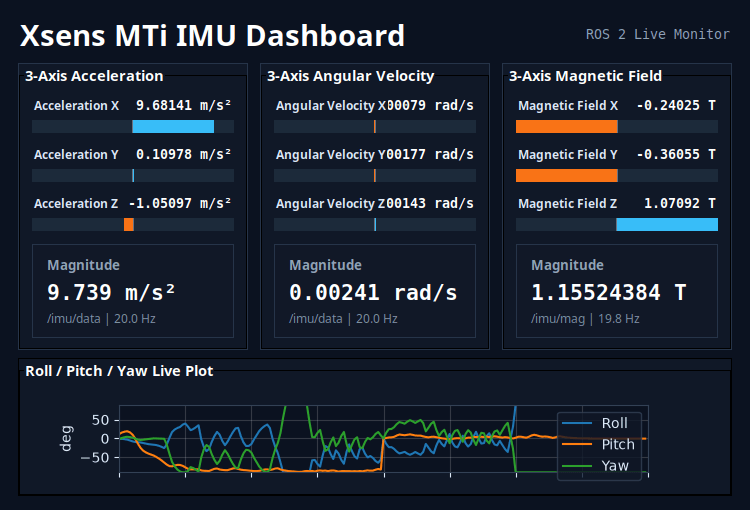
4. Xsens MTi-630 IMU 儀表版
提供即時姿態估測與 9 軸感測器監控,確保飛行控制的穩定性。
<參考範例 – 即將推出>
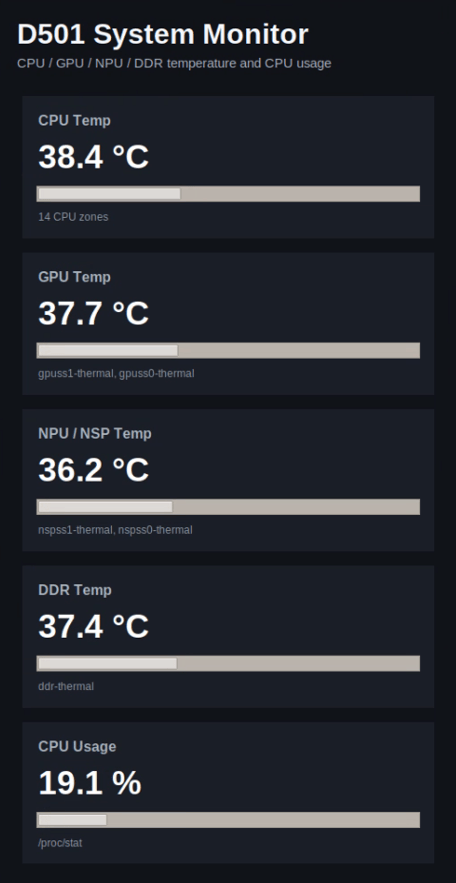
5. ASR-D501 系統監控器
用於在複雜 AI 運算與多重感測器處理期間追蹤系統資源使用率的使用者介面。
- **監控統計數據:**追蹤即時指標,例如 CPU 使用率以及各個運算單元(CPU、GPU、NPU)的溫度。
<參考範例 – 即將推出>
下一步
- 🚀 部署您的模型 - 參考 基於 Qualcomm AI Hub 模型在 ASR-D501 上實現避障功能 文件,在 ASR-D501 NPU 上執行加速的 YOLO 模型。
- 📡 感測器與飛行整合 - 學習如何搭配外部感測器(IMU、LiDAR、攝影機)並與飛行控制版建立 MAVLink 通訊。
- ⚙️ 效能調校 - 探索 QNN 分析與電力管理設定,以平衡 AI 吞吐量與電池效率。
- 🛠️ 硬體整合與載具設計 - 請參閱研華官網 ASR-D501 產品介紹以整合至您的無人機上。