Manipulator
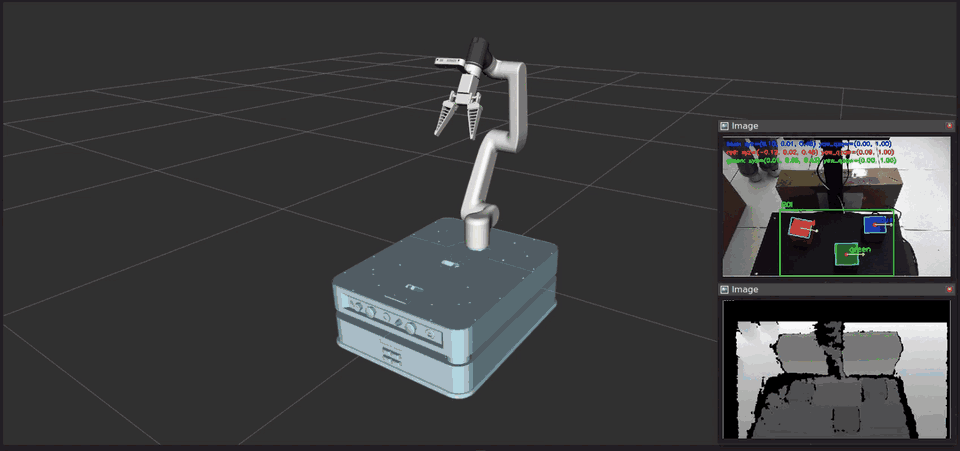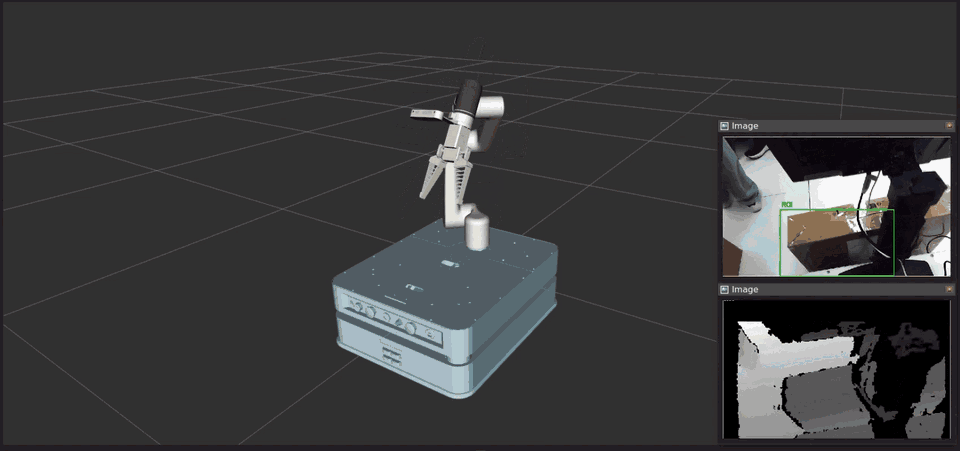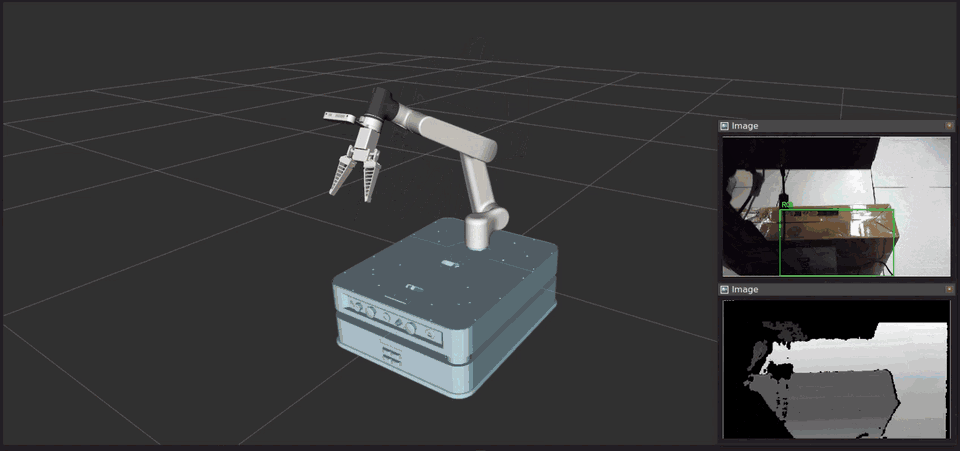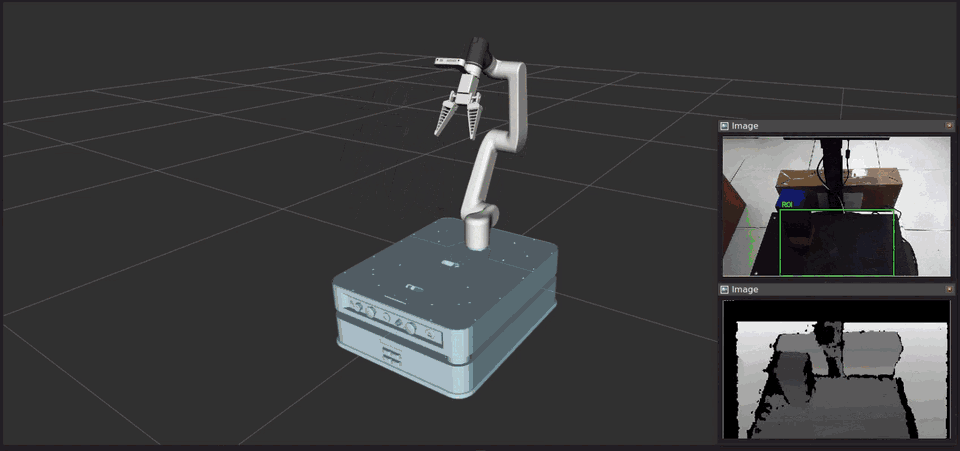
本範例示範一套以視覺為基礎的機器手臂工作流程,整合 RGB-D 相機、彩色方塊偵測、位置估算、MoveIt 與機器手臂。
原始 Demo 使用 Color Profile Creation 與 Color Block Detection & Position Estimation 偵測彩色方塊並估算其位置。系統同時提供錄製好的 ROS bag,讓使用者即使未連接實體相機或機器手臂,也能在 RViz 中觀察感知結果與機器手臂動作。
安裝
請確認目標系統符合以下條件:
- 研華平台
- 至少 4 GB 的可用磁碟空間
- 需要可正常使用的網路連線
- Ubuntu OS 請使用英文語系環境
- 依照安裝程式說明選擇並安裝 Manipulator 後,可在以下位置找到
manipulator目錄:
/usr/local/Advantech/ros/container/ros-demokit/
- 進入範例目錄後,指定 ROS 2 版本啟動:
./launch.sh <ros_distro>
請將 <ros_distro> 替換為 Robotic Suite 安裝過程中偵測並安裝的 ROS 2 版本。
| ROS 2 版本 | 啟動指令 |
|---|---|
| ROS 2 Humble | ./launch.sh humble |
| ROS 2 Jazzy | ./launch.sh jazzy |
例如,若要啟動 ROS 2 Jazzy 環境:
./launch.sh jazzy
指定的 ROS 2 版本必須與 Robotic Suite 實際安裝的版本一致。實際版本可能會依目標系統所支援的 ROS 2 版本而有所不同。
- Manipulator 範例會自動顯示於 RViz 中。
第一次執行此程式時,系統可能需要下載或準備必要檔案,因此可能需要一些時間。
設定指南
本範例示範以視覺為基礎的機器手臂應用基本工作流程,包含:
- 使用 RGB-D 相機取得 RGB 與深度資訊
- 使用 Color Profile Creation 建立可重複使用的 HSV 顏色設定檔
- 使用 Color Block Detection & Position Estimation 偵測方塊並估算其位置
- 在原始即時 Demo 中使用 MoveIt 進行機器人運動規劃
- 使用 Robot URDF 與 Mesh 檔案建立機器手臂模型
- 使用
robot_state_publisher產生機器人 TF Tree - 使用 RViz 顯示感知結果、深度影像與機器手臂動作
- 使用錄製好的 ROS bag,在不依賴實體硬體的情況下進行播放
本範例的目的是協助您了解感知、位置估算、運動規劃與機器人視覺化如何彼此整合。本範例主要作為教學與設定參考,而不是一套可直接套用到任何機器手臂上的完整控制方案。
原始 Demo 工作流程
原始的即時 Manipulator Demo 採用以下流程:
Color Profile Creation
        |
        | color_profiles.json
        v
RGB Image + Aligned Depth + Camera Information
        |
        v
Color Block Detection & Position Estimation
        |
        | detected block position and approximate orientation
        v
Target Pose Generation
        |
        v
MoveIt Motion Planning
        |
        v
Robot Arm Action
此 Pipeline 遵循常見的機器人工作流程:Sensing → Perception → Planning → Action:
- Sensing – RGB-D 相機提供彩色影像、對齊後的深度影像與相機校正資訊。
- Perception – 系統偵測指定顏色的方塊,並估算其 3D 位置與近似方向。
- Planning – 偵測結果會轉換為機器人的目標 Pose,並傳送給 MoveIt。
- Action – 機器手臂執行規劃完成的動作。
本範例使用的核心技術
1. Color Profile Creation
執行 Detector 之前,會先使用 Color Profile Creation。
使用者會在 RGB 影像中的目標物件上選取數個點。工具會收集 HSV 樣本,並將計算出的顏色範圍儲存於:
color_profiles.json
產生的設定檔可讓 Detector 重複使用相同的顏色設定,而不需要直接在偵測程式碼中寫死 HSV 數值。
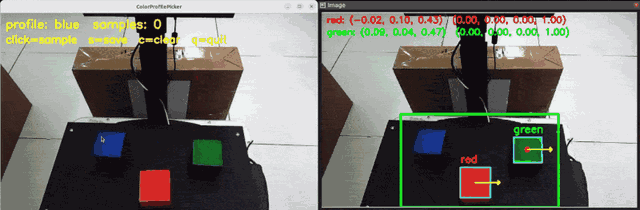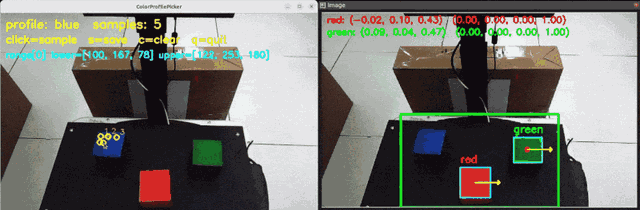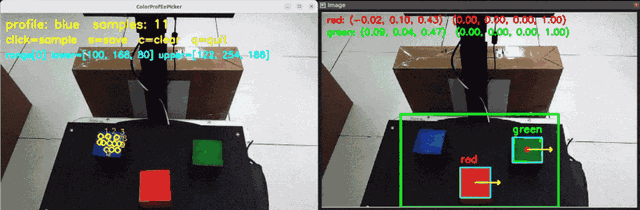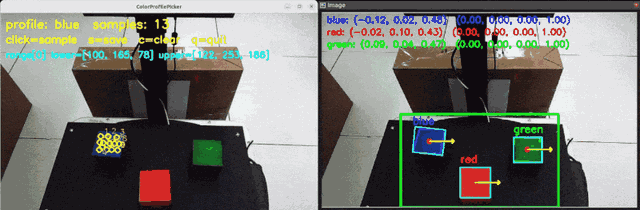
此步驟可協助使用者了解如何:
- 從即時影像中收集顏色樣本
- 了解為何 HSV 適合用於基於顏色的偵測
- 建立可重複使用的顏色設定檔
- 依不同光線條件調整設定檔
2. Color Block Detection & Position Estimation
Color Block Detection & Position Estimation 會搭配產生的顏色設定檔與 RGB-D 資料進行處理。
主要處理流程如下:
RGB image
    |
    v
HSV mask from color_profiles.json
    |
    v
Contour and block center
    |
    +-------------------+
    |                   |
    v                   v
Aligned depth      Rotated rectangle
    |                   |
    v                   v
3D position       Approximate yaw
    |                   |
    +---------+---------+
              |
              v
     Detection result and debug image
Detector 會執行以下工作:
- 在指定的 Region of Interest 中尋找目標顏色
- 過濾過小的輪廓
- 估算偵測到之方塊的中心點
- 讀取中心點周圍的深度中位數
- 使用相機內參,將像素位置與深度轉換為 3D 位置
- 使用旋轉矩形估算近似的 2D yaw
- 將除錯影像發布至
/color_block/debug_image - 發布偵測到的 Pose,供後續機器手臂工作流程使用
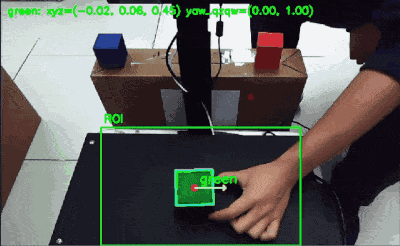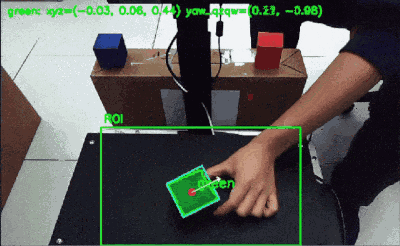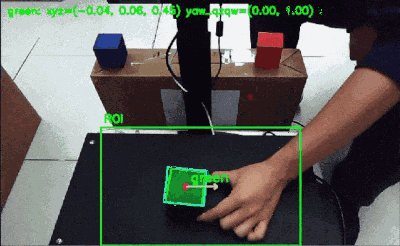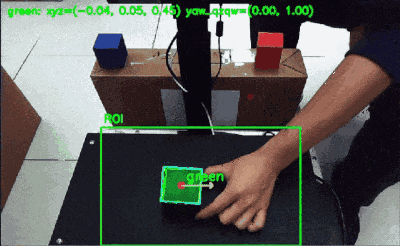
在原始即時 Demo 中,偵測結果會用來準備 MoveIt 所需的目標 Pose。在這個離線範例中,感知結果與機器人動作已預先錄製於 ROS bag 中,並透過播放方式供教學使用。
此範例會啟動的元件
執行:
./launch.sh jazzy
後,系統會啟動以下元件:
- 包含所需相依套件的 Docker-based ROS 2 環境
adv_manipulatorROS 2 套件,其中包含:- Robot URDF/Xacro 模型
- Robot Mesh 檔案
- Manipulator Launch File
- 預先定義的 RViz 設定
robot_state_publisher,會利用 Robot Model 與/joint_states產生機器人 TF Tree- 發布已錄製 Topic 的 ROS bag
- RViz,用於顯示:
- 機器手臂模型與動作
- 彩色方塊偵測除錯影像
- 錄製的深度影像
離線播放不會重新執行 Color Profile Creation 或 Color Block Detection & Position Estimation。系統會重播原始 Demo 產生的除錯影像與機器手臂動作。上述兩篇教學則說明這些錄製結果是如何產生的。
錄製的 ROS bag
提供的 ROS bag 大約為 1.8 GiB,包含約 64 秒的錄製資料。
| Topic | Message type | 用途 |
|---|---|---|
/color_block/debug_image | sensor_msgs/msg/Image | 錄製的彩色方塊偵測結果 |
/camera/camera/depth/image_raw | sensor_msgs/msg/Image | 錄製的深度影像 |
/camera/camera/depth/camera_info | sensor_msgs/msg/CameraInfo | 深度相機校正資訊 |
/joint_states | sensor_msgs/msg/JointState | 錄製的機器手臂關節位置 |
/tf | tf2_msgs/msg/TFMessage | 錄製的動態座標轉換 |
/tf_static | tf2_msgs/msg/TFMessage | 錄製的靜態座標轉換 |
此 ROS bag 可讓相同 Demo 重複播放,不需要原始 RGB-D 相機、MoveIt 設定或實體機器手臂。
使用方式
在 Advantech Robotic Suite 中,所需的 ROS 2 環境與 Manipulator 相依套件已準備於 Docker-based Sample Environment 中,因此不需要手動安裝相關套件。
執行範例時:
- 準備 Docker 環境。
- 載入 Robot URDF/Xacro 模型。
robot_state_publisher建立機器人 TF Tree。- RViz 使用預先定義的設定開啟。
- ROS bag 使用 Simulation Time 開始播放。
/joint_states重現錄製的機器手臂動作。- 彩色方塊除錯影像與深度影像會顯示於 RViz 中。
- 錄製的 Demo 播放完成後停止。
主要的動作播放概念如下:
Recorded /joint_states
        |
        v
robot_state_publisher
        |
        v
Robot TF tree
        |
        v
RViz RobotModel movement
ROS bag 中也包含原始 Demo 的 /tf 與 /tf_static。依照 Launch 設計,可以選擇:
- 重播
/joint_states,並由robot_state_publisher產生 TF,或 - 直接重播錄製的
/tf與/tf_static
請避免同時發布兩份相同的 Robot Transform。
將此範例作為參考
本範例使用預先定義的 Robot Model、Topic 配置、RViz 設定與錄製 Demo。由於使用者可能使用不同的機器手臂、相機、Controller 與 Workspace,因此不應預期可以:
- 直接啟動此範例控制自己的機器手臂
- 在離線播放期間執行新的 MoveIt 規劃
- 在未啟動即時感知節點的情況下偵測新的方塊
- 在不修改設定的情況下,直接將此範例套用到不同的 Robot Model
您可以改為使用此範例來:
- 了解 RGB-D 感知如何連接至機器手臂工作流程
- 觀察 Color Block Detection & Position Estimation 的輸出結果
- 了解
/joint_states、URDF、TF 與 RViz 如何共同運作 - 在沒有實體硬體的情況下研究可重複執行的 Demo
- 將內附 ROS bag 作為參考資料集
若要將相同概念套用至自己的機器手臂,需要:
- 依照自己的物件與光線環境建立顏色設定檔
- 設定 RGB、Aligned Depth 與 CameraInfo Topic
- 提供正確的 Camera-to-Robot 座標轉換
- 將 URDF/Xacro 與 Mesh 檔案替換為自己的 Robot Model
- 確保 Joint Name 與 Robot Description 中的名稱一致
- 為實際硬體設定 MoveIt 與 Robot Driver
- 更新 RViz 設定與 Launch Script
- 若希望建立自己的離線教學範例,可重新錄製 ROS bag
所提供的設定主要作為了解各元件如何整合的範本,而不是可直接套用到任意硬體的即用型設定。
適用情境
在以下情況下,可以使用此範例:
- 剛開始接觸以視覺為基礎的機器手臂應用,希望了解整體工作流程
- 想了解如何使用顏色設定檔與 RGB-D 資料估算物件位置
- 想在不連接實體硬體的情況下觀察機器手臂 Demo
- 需要 ROS 2 Image、Depth、Joint State、TF、URDF 與 RViz 整合的參考
- 需要可重複使用於訓練、簡報或驗證的範例
本範例著重於以下基本流程:
- 建立 HSV 顏色設定檔
- 偵測目標彩色方塊
- 估算方塊位置與近似方向
- 將結果轉換為機器人的目標 Pose
- 在原始即時系統中規劃並執行機器手臂動作
- 在離線 Sample 中重播錄製的感知結果與機器手臂動作
後續可在此基礎上進一步:
- 使用自己的 RGB-D 相機執行感知教學
- 將偵測結果串接至自己的座標轉換與 MoveIt Pipeline
- 將預先定義的 Manipulator 替換為自己的 Robot Model
- 錄製自己的 ROS bag,以進行可重複的開發與展示