範例流程總覽
本章節提供可直接執行、以教學為導向的範例,涵蓋常見的感知、AMR 與機器手臂工作流程。
許多範例皆包含預先錄製的 ROS bag,讓使用者即使沒有實體感測器或機器人,也能觀察系統行為並了解整體工作流程。
範例列表
這些範例可用於:
- 透過互動式展示了解機器人相關概念與系統行為。
- 作為參考設定,了解 ROS 2 元件與平台 SDK Pipeline 如何協同運作。
- 作為起點,將既有工作流程調整並套用至自己的感測器、機器人與應用程式。
範例依照以下類別分類:
ISAAC ROS
GPU 加速的感知與進階工作流程,使用 NVIDIA Isaac ROS:
- Multi-Sensor Function
將多個感測器整合至單一感知 Pipeline,並使用 Isaac ROS 進行處理。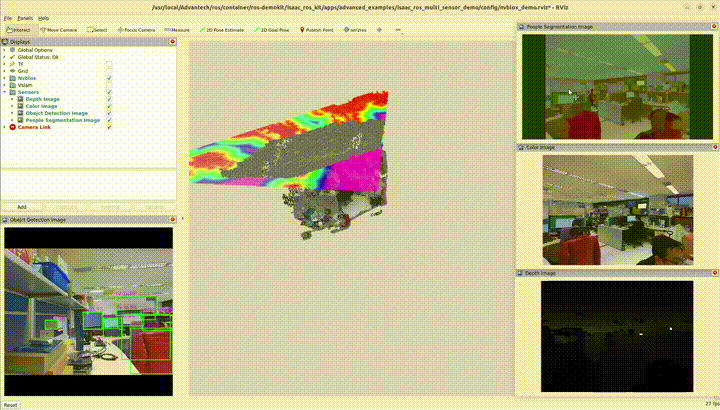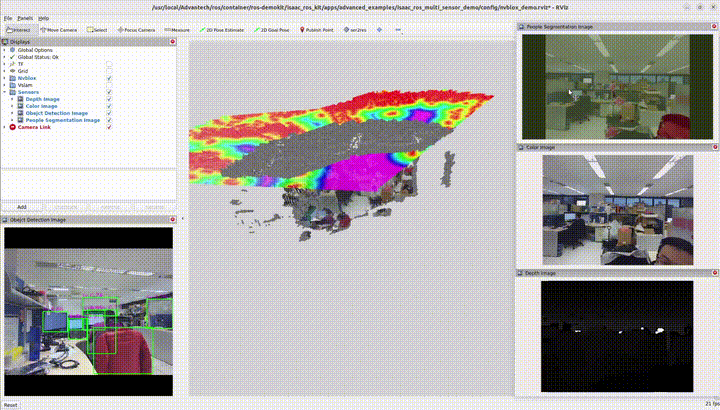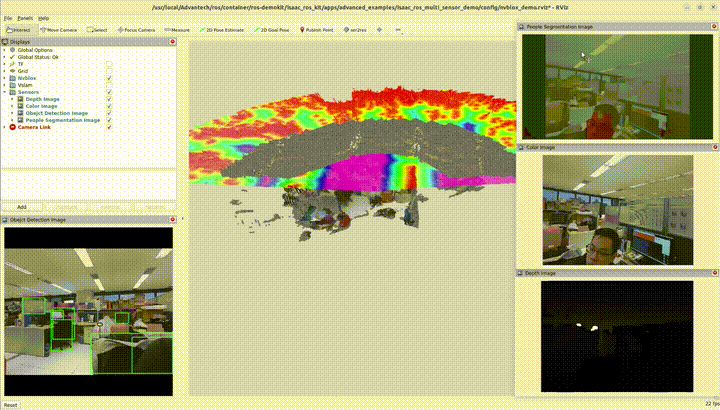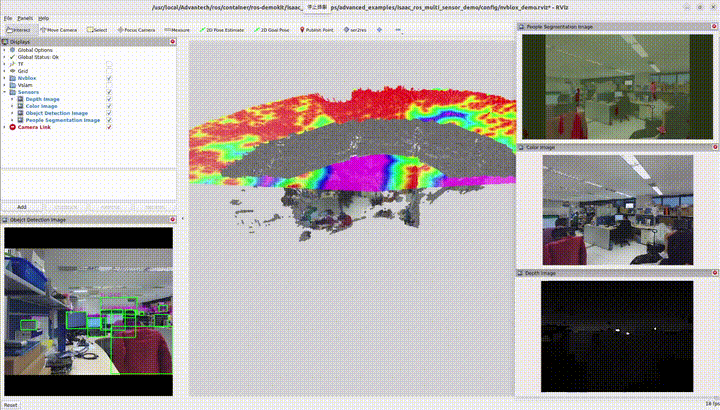
- 3D Scene Persistence
建立並維持環境的 3D 表示,支援長時間的感知應用。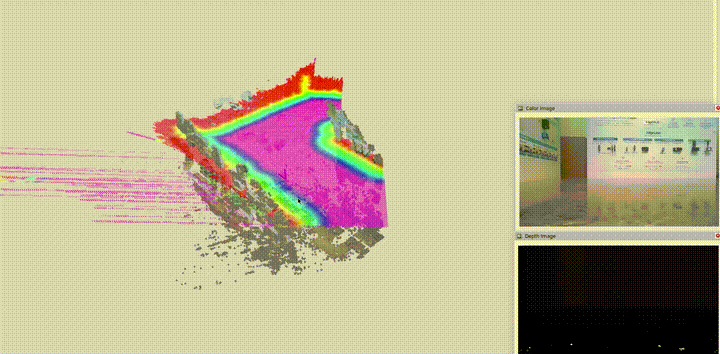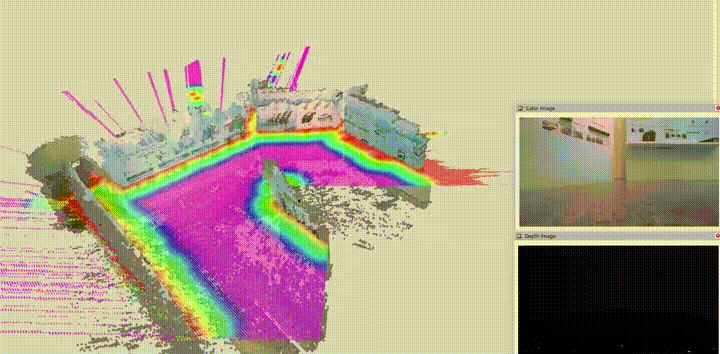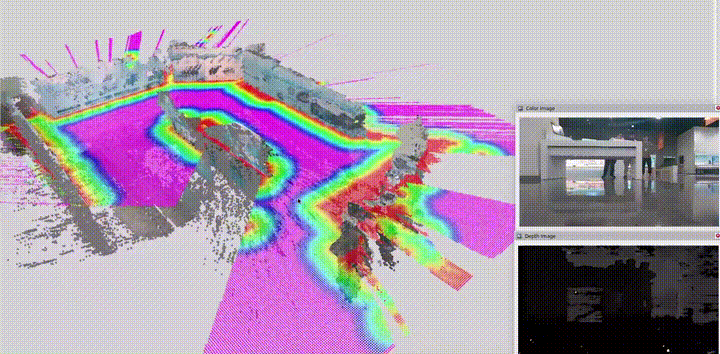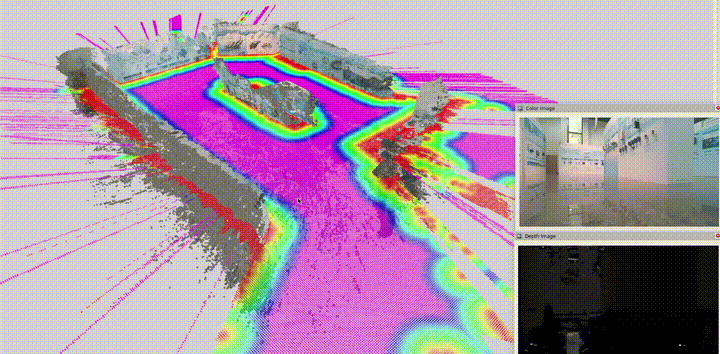
- 3D Camera Obstacle Avoidance
使用 3D 相機與 Isaac ROS 偵測障礙物,並規劃安全的避障路徑。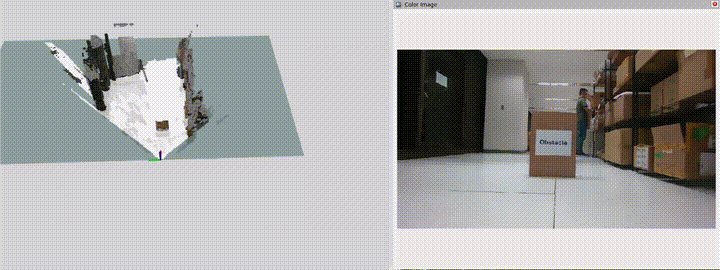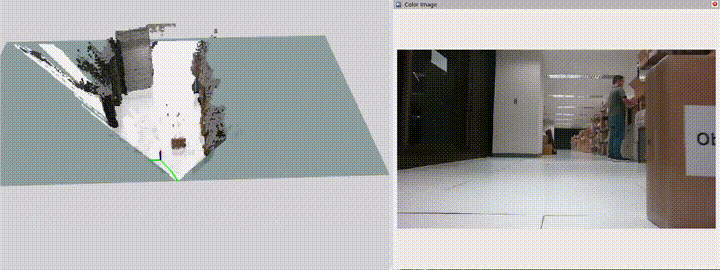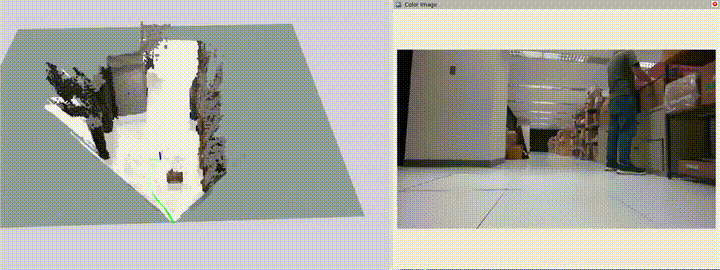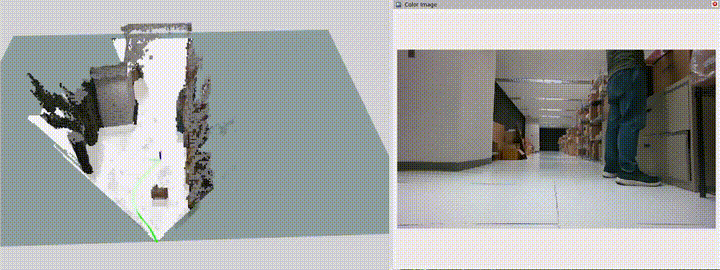
QIR ROS
使用 Qualcomm 加速的感知工作流程與教學應用:
- 2D Camera Object Depth Estimation
此範例展示多個 QIR ROS SDK 套件如何共享感測器資料並協同運作。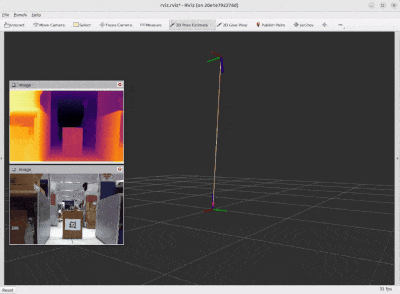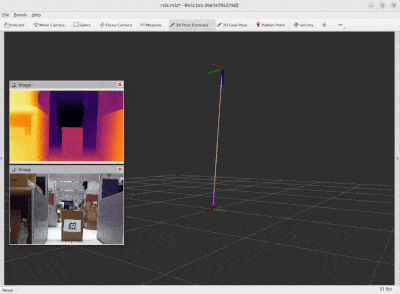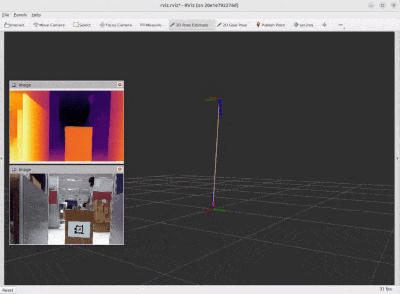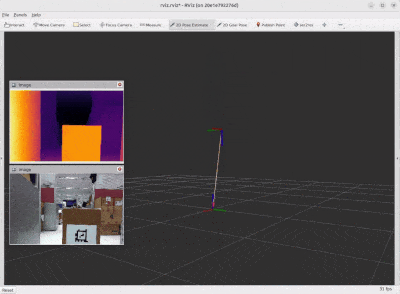
ROS Base
涵蓋以下機器人應用領域的核心 ROS 2 範例:
Manipulation
- Manipulator
一個搭配 ROS bag 的教學範例,展示已錄製的視覺式機器手臂工作流程,從彩色方塊感知與相機座標系中的位置估算,到機器手臂動作視覺化。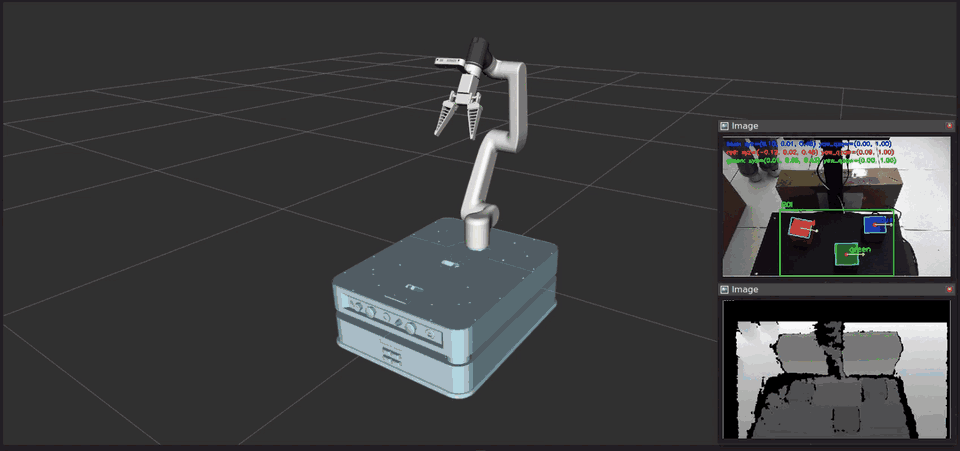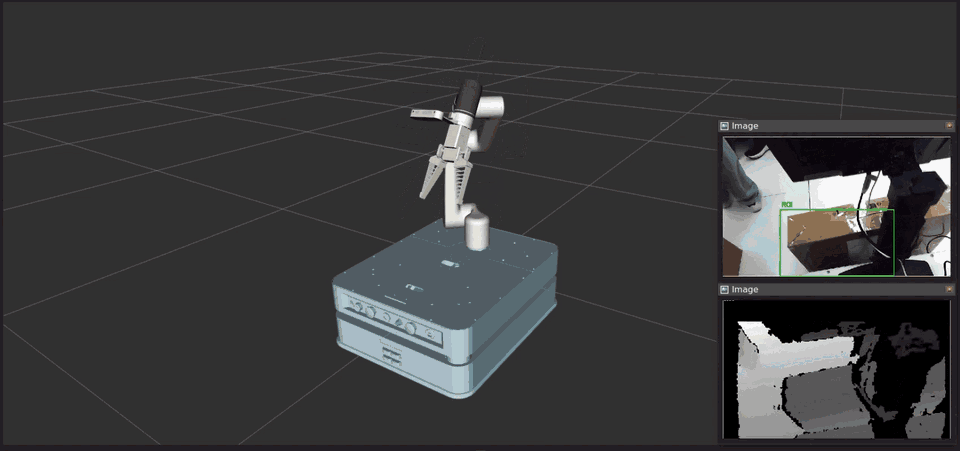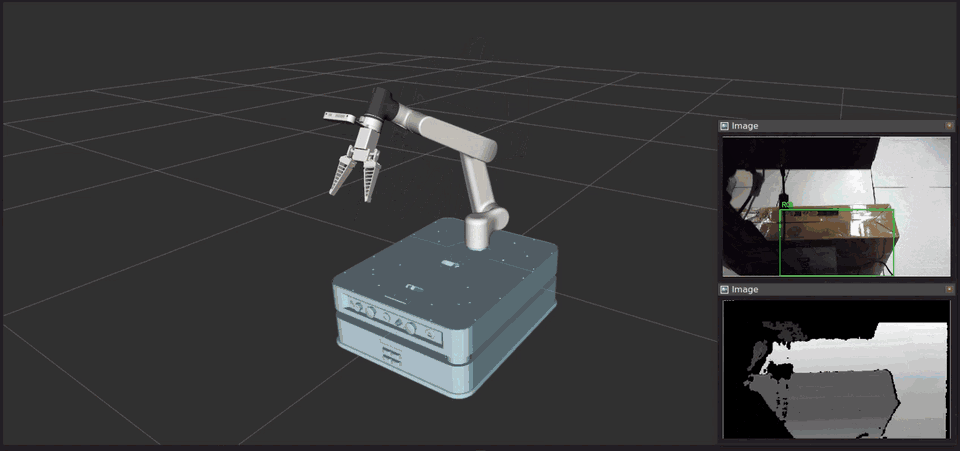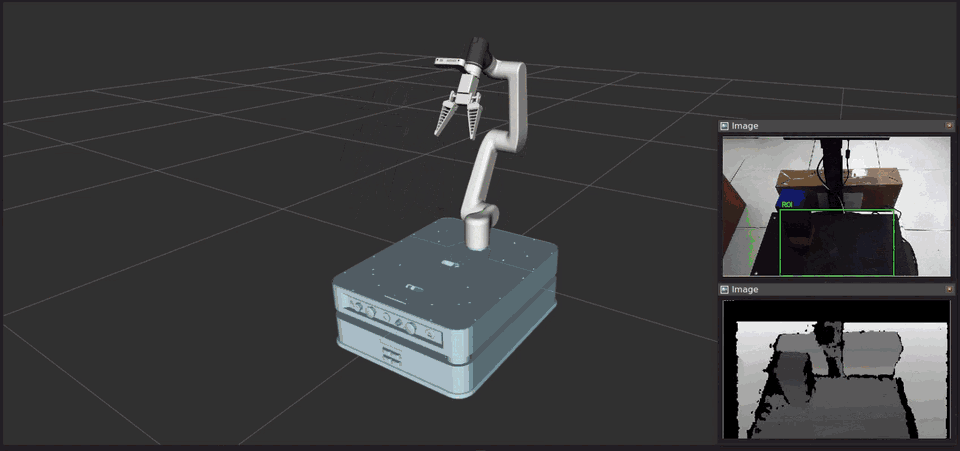
Mobility
- 2D LiDAR Mapping
使用slam_toolbox將 2D LiDAR 資料建立為 2D Occupancy Grid Map,並在 RViz 中進行視覺化。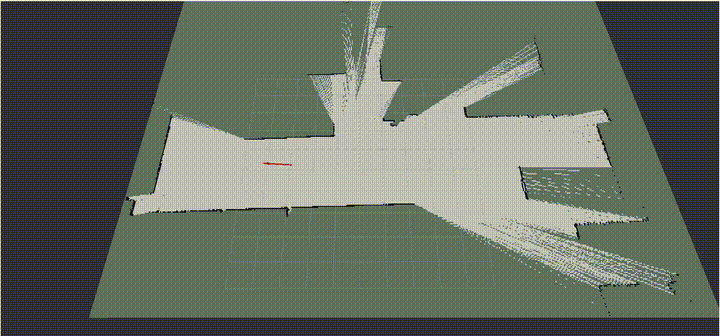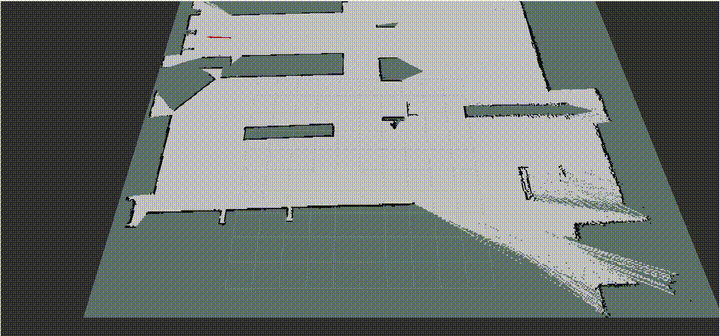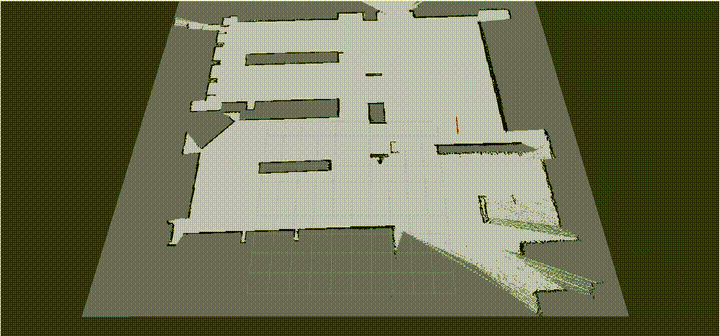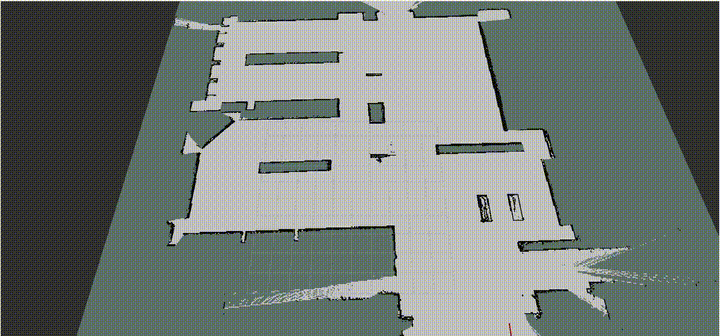
- 2D LiDAR Navigation
了解以 Nav2 為基礎的導航與 2D LiDAR 障礙物迴避基本概念。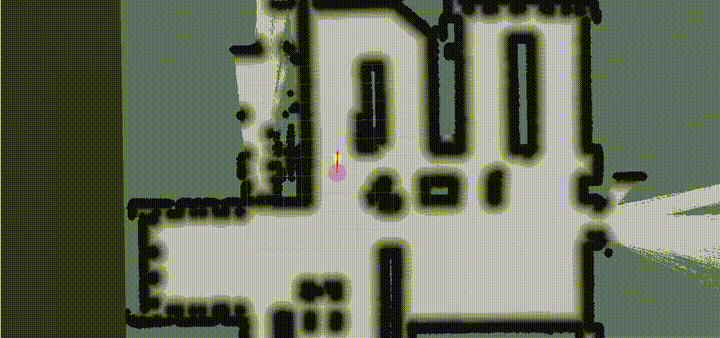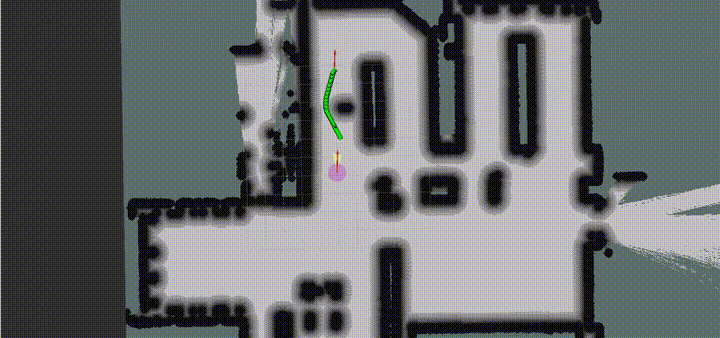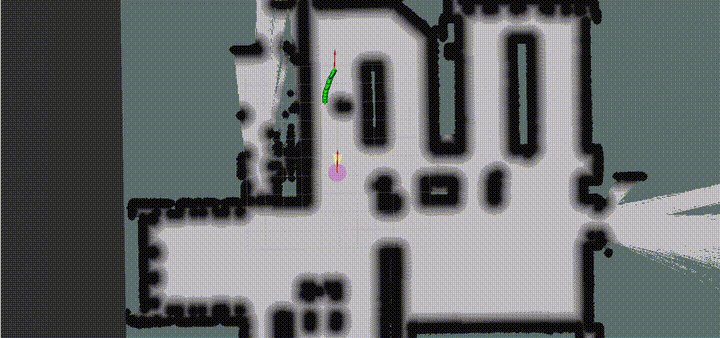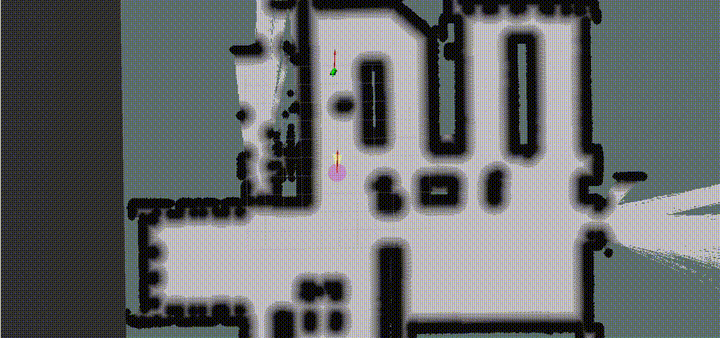
- 3D LiDAR Mapping
使用lidarslam_ros2從 3D LiDAR 資料建立 3D 地圖,並在 RViz 中查看結果。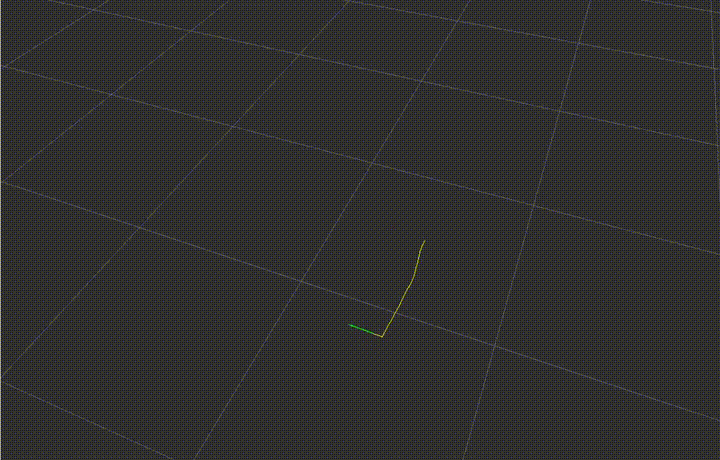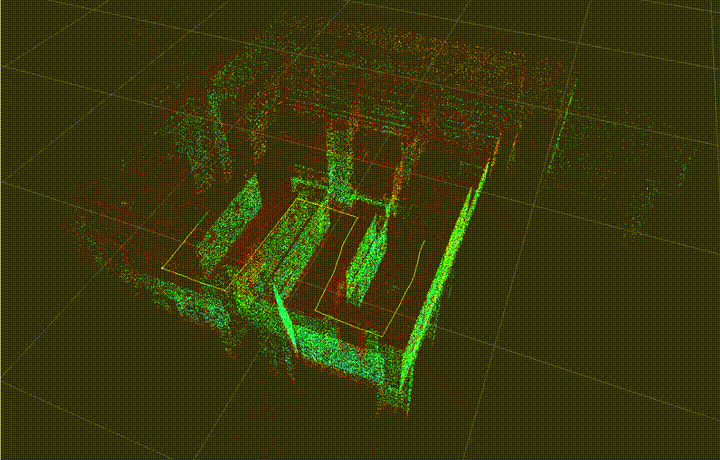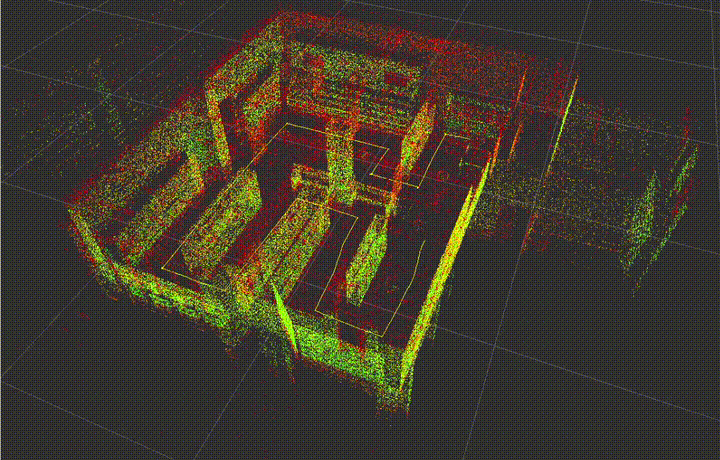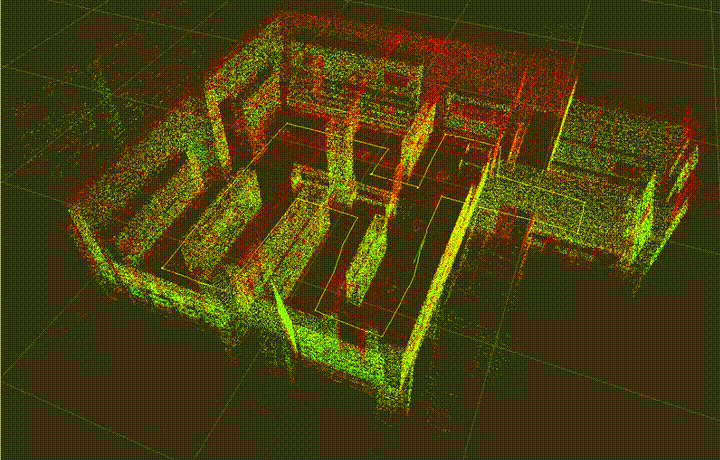
這些範例主要用於教學與功能評估。
內容著重於重要概念與整合方式,而不是提供一套可直接、不經修改地套用到所有機器人平台的完整解決方案。